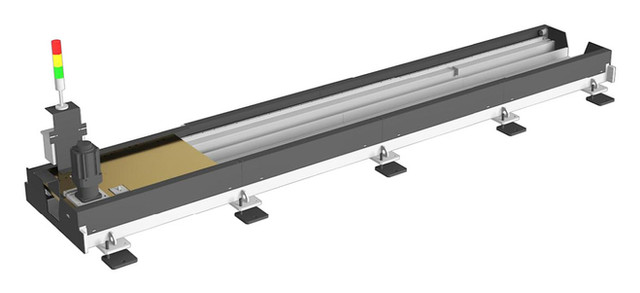
Długie konstrukcje
Przejazd wzdłuż ramy lub innego dużego elementu umożliwia ustawianie robota przy kolejnych obszarach operacji.
Mechanika / ruch / integracja
Rozszerz obszar pracy robota. Dobierz skok, obciążenie wózka, osłony i sterowanie do jednego długiego detalu lub kilku stanowisk.
Dobór konfiguracji i kontakt: Smart Factory Piotr Czaiński.
Od procesu do mechaniki
Tor jezdny dodaje liniowy przejazd podstawy robota albo innego zespołu roboczego. Pozwala zaplanować pracę na większej długości, ale wymaga wspólnego doboru mechaniki, napędu i sterowania.
Przejazd wzdłuż ramy lub innego dużego elementu umożliwia ustawianie robota przy kolejnych obszarach operacji.
Jeden zespół na wózku można przemieszczać pomiędzy polami roboczymi. Zasięg oraz sekwencję pracy należy sprawdzić dla rozmieszczenia maszyn.
Skok toru i miejsce montażu można uwzględnić w projekcie spawania, obsługi CNC, montażu lub kontroli. Wyposażenie zależy od zadania.
Porównaj zasadę działania
| Rodzina | Rodzaj konstrukcji | Co uzgodnić |
|---|---|---|
| SNT-D | Tor częściowo osłonięty, z dostępem do zespołów prowadzenia i napędu. | Rodzaj zanieczyszczeń, wymagany dostęp serwisowy i sposób zabudowy. |
| SNT-DF | Tor z osłonami mieszkowymi przemieszczającymi się wraz z wózkiem. | Odporność materiału osłony na czynniki procesu i potrzebny skok. |
| SNT-DH | Tor z osłonami z blachy ryflowanej. | Obciążenia osłon i sposób dostępu serwisowego. Możliwość wejścia na osłonę wymaga potwierdzenia. |
| SNT-DQ | Tor z pełną zabudową z blachy. | Wymagania ochrony mechaniki, wykonanie osłon i dostęp do punktów obsługi. |
Zestawienie opisuje typy konstrukcji. Udźwig, zakres ruchu, napęd i wyposażenie należy sprawdzić dla konkretnego wariantu.
Dane producenta po polsku
Dobór bez zgadywania
Załącz rysunek lub opisz zadanie. Wspólnie ustalimy wymagane ruchy, sposób mocowania i zakres wyposażenia.
Opisz zastosowanie ↗Podaj masę robota, cokołu, narzędzia, detalu i pozostałego wyposażenia. Uwzględnij sposób rozmieszczenia tych elementów.
Określ wymagany przejazd pomiędzy pozycjami roboczymi. Prześlij plan rozmieszczenia stanowiska z miejscem na końce toru, prowadnik przewodów i obsługę.
Podaj kontroler robota oraz oczekiwany sposób pracy: przejazd między pozycjami lub ruch skoordynowany z procesem.
Przed wyborem modelu
Ważne różnice, które warto ustalić przed porównaniem parametrów.
Nie. Długość całkowita obejmuje również obszary potrzebne dla wózka, napędu i zakończeń. Skok roboczy opisuje rzeczywisty zakres przejazdu. Obie wartości trzeba porównywać oddzielnie w danych konkretnego wykonania.
Jest to obciążenie całego zespołu przemieszczanego na wózku: robota, cokołu, narzędzia, przenoszonego detalu i wyposażenia. Przy doborze uwzględnia się również rozmieszczenie mas oraz obciążenia powstające podczas ruchu.
W typowym układzie z robotem sześcioosiowym dodatkowy tor liniowy określa się jako siódmą oś. Nazwa nie oznacza automatycznej zgodności z każdym kontrolerem. Napęd, pomiar położenia i sposób sterowania wymagają dopasowania do konkretnego systemu.
Taki układ jest jednym z zastosowań osi jezdnej. Trzeba sprawdzić pozycje maszyn, zasięg robota, dostęp do ich komór, czasy cyklu i sposób wymiany sygnałów. Dopiero na tej podstawie ustala się liczbę obsługiwanych stanowisk.
Zakres dostawy toru, cokołu, napędu, prowadników przewodów i integracji ustalamy oddzielnie. Robot oraz wyposażenie procesowe pokazane na wizualizacji nie są automatycznie objęte dostawą osprzętu.