 SNT / SNT-D
Pozycjonery i osie liniowe
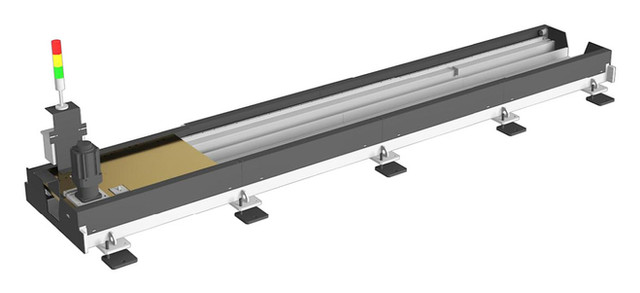
SNT-D. tor liniowy półzamknięty
tor liniowy półzamknięty
Tor liniowy półzamknięty do integracji z systemem automatyki. Długość, obciążenie i sterowanie wymagają doboru do konkretnej aplikacji.
Zapytaj o konfigurację ↗Dane urządzenia
Parametry i konfiguracja
- Udźwig znamionowy
- 300 / 500 / 1000 kg
- Długość
- Na zamówienie
- Przekładnia
- Tak
- Sterowanie
- Zdalne / PLC / oś zewnętrzna robota
| Model | Udźwig (kg) | Długość | Przekładnia + wózek + sygnalizator świetlny + pompa oleju | Moc silnika (kW) | Podstawa i akcesoria montażowe |
|---|---|---|---|---|---|
SNT-D-03 | 500 | ≥4m | Tak | 1,5 | Tak |
SNT-D-05 | 1000 | Tak | 2 | ||
SNT-D-10 | 2000 | Tak | 3 |
Warianty z katalogu producenta
| Kod wariantu | Udźwig (kg) | Wymiary i zakres pracy | Przekładnia i mechanika | Opcjonalny model silnika | Moc (kW) | Prędkość znamionowa | Powtarzalność |
|---|---|---|---|---|---|---|---|
| SNT-DA-0504 | 500 | długość robocza 3 m / długość całkowita 4 m | — | — | — | — | — |
| SNT-DA-1004 | 1000 | długość robocza 3 m / długość całkowita 4 m | Titanium Mag TB120-7, M3 listwa zębata i koło o 20 zębach, prowadnica liniowa SMG z HGH35 wózek | SV-X2MG230A-B2LA | 2 kW | — | — |
| SNT-DA-2004 | 2000 | długość robocza 2,5 m / długość całkowita 4 m | Titanium Mag TB140-15, M4 listwa zębata i koło o 20 zębach, prowadnica liniowa SMG z wózkiem HGH45 | SV-X2MG230A-B2LA | 3 kW | 500 mm/s (do konfiguracji) | ±0,15 mm |
| SNT-DA-3004 | 3000 | długość robocza 2,5 m / długość całkowita 4 m | Tecommag TB180-20, M4 listwa zębata i koło o 20 zębach, prowadnica liniowa SMG z HGH55 wózek | — | 3 kW | 500 mm/s (do konfiguracji) | ±0,15 mm |
| SNT-DA-4004 | 4000 | długość robocza 2 m / długość całkowita 4 m | Titanium Mag TB180-20, M5 listwa zębata i koło o 20 zębach, prowadnica liniowa SMG z HGH55 wózek | — | 4,4 kW | 500 mm/s (do konfiguracji) | ±0,15 mm |
| SNT-DA-5004 | 5000 | długość robocza 2 m / długość całkowita 4 m | Titanium Mag TB180-20, M5 listwa zębata i koło o 20 zębach, prowadnica liniowa SMG z HGH55 wózek | — | 4,4 kW | 500 mm/s (do konfiguracji) | ±0,15 mm |
Dane katalogowe producenta. Parametry i zakres wyposażenia dla zamawianej konfiguracji potwierdzamy w ofercie.
Pełny opis producenta
Cechy i funkcje SNT-D
1. Zbalansowanie ochrony i łatwość konserwacji: Średnio zamknięta konstrukcja może w pewnym stopniu zapobiec dostaniu się kurzu, gruzu i innych substancji obcych do systemu przenoszenia rdzenia szyny prowadnicowej (takich jak stojaki zębate lub śruby kulowe). Jednocześnie jego struktura jest bardziej otwarta niż w pełni zamknięte prowadnice, co sprawia, że codzienna inspekcja, smarowanie i konserwacja stosunkowo łatwiejsze i szybsze.
2. Wysokoprecyzyjne pozycjonowanie: Zazwyczaj przy zastosowaniu wysokoprecyzyjnych stojaków zębatych lub napędów śrubowych, w połączeniu z silnikami serwoskopowymi i koderami do wykrywania i sterowania pozycji, może osiągnąć wysoką dokładność pozycjonowania (zazwyczaj w zakresie ±0,1 mm do ±0,5 mm), spełniając potrzeby większości produkcji automatyki przemysłowej.
3. Silna ładowność: Wykonana z wytrzymałych materiałów metalowych z obróbką powierzchni, posiada doskonałą sztywność konstrukcyjną i nośność nośną, zdolną do stabilnego podtrzymywania robotów przemysłowych, ich końcówek i elementów obrabianych.
4. Trwała prędkość: Prędkość ruchoma może być zazwyczaj ustawiana i regulowana arbitralnie w określonym zakresie (np. 0- 15 m / min) zgodnie z wymaganiami eksploatacyjnymi.
5. Modułowe i Dostosowalne: Długość podróży można dostosować do rzeczywistych potrzeb aplikacji, dostosowując się do różnych układów linii produkcyjnych.
6. Efektywność użytkowa: W porównaniu do w pełni zamkniętych prowadnic liniowych, półprzewodnikowe prowadnice liniowe zazwyczaj oferują bardziej ekonomiczne rozwiązanie, jednocześnie spełniając wymagania ochrony, co sprawia, że są one odpowiednie dla ogólnych środowisk przemysłowych, w których wymagania ochrony nie są bardzo rygorystyczne (np. środowiska podwodne lub wysokopyłowe).
7. Rozszerzony promień roboczy: Jako zewnętrzna oś ruchu robota, znacznie rozszerza zakres ruchu robota, umożliwiając jednemu robotowi obsługę wielu stanowisk roboczych lub obsługi większych elementów.
Budowa SNT-D
1. Korpus prowadnicy. Główny element toru wykonuje się zazwyczaj z precyzyjnie obrobionego profilu stalowego lub aluminiowego o wysokiej wytrzymałości. Stanowi podstawę montażu pozostałych elementów i zapewnia sztywność oraz stabilność.
Podstawa zazwyczaj integruje wysoce precyzyjne liniowe pary prowadnic (takie jak prowadnice rolkowe lub prowadnice liniowe) w celu podparcia i kierowania ruchomym slajdem.
2. Przesuwanie się / Przewóz: Jest to ruchoma platforma zamontowana na nadwoziu prowadnicy szyny. Roboty przemysłowe lub platformy operacyjne są montowane na tym slajdzie.
Zjeżdżalnia integruje napędzane elementy układu przeniesienia napędu (takie jak stojak w systemie zębatym lub nakrętka śruby kulowej) i prowadnice.
3. System transmisyjny: Odpowiedzialny za prowadzenie zjeżdżalni wzdłuż prowadnicy.
Wspólne metody transmisji obejmują:
Napęd zębaty i rack: Nadaje się do długotrwałych, szybkich zastosowań. Stojak jest przymocowany do prowadnicy, a bieg jest napędzany silnikiem.
Ball Scrap Drive: Nadaje się do krótkich aplikacji wymagających bardzo wysokiej dokładności pozycjonowania. Śruba kulowa jest przymocowana do podstawy, a nakrętka śruba kulowa jest zintegrowana ze zjeżdżalnią.
4. Napęd: Zapewnia moc niezbędną do ruchu.
Zazwyczaj składa się z serwomotoru i precyzyjnego reduktora dopasowującego, aby zapewnić precyzyjną regulację prędkości i pozycjonowanie.
5. Urządzenia ochronne: Odpowiada to cechom "półzamkniętym". Mimo że nie są one całkowicie uszczelnione, osłony ochronne, osłony teleskopowe lub pokrowce mieszkowe są zazwyczaj instalowane w celu pokrycia górnej lub boków prowadnic i elementów przekładniowych, zapobiegając wchodzeniu dużych cząstek pyłu, gruzu i żużlu spawalniczego do części ruchomych rdzenia, a także ułatwiając ich utrzymanie.
6. Kabel i system zarządzania energią: Obejmuje to system nośnika kabli. Ponieważ robot wymaga kabli zasilających, linii sygnalizacyjnych i węży powietrznych do poruszania się ze stołem przesuwnym, nośnik kabli jest używany do precyzyjnego przechowywania i ochrony tych linii.
Sterowanie SNT-D
1. Sterowanie jako osią zewnętrzną robota. Ruch pozycjonera jest synchronizowany z układem sterowania robota.
2. Sterowanie przez PLC. Po zakończeniu spawania przez robota pozycjoner obraca detal.
3. Sterowanie przyciskami do prostych operacji ręcznych.
Zastosowania SNT-D
1. Automatyczna linia spawania;
W przemyśle spawalnictwa koleje liniowe są wspólnym wyposażeniem pomocniczym.
Współpraca wielostanowiskowa: Pojedynczy robot może poruszać się wzdłuż długiej kolei liniowej, wykonując operacje spawania na wielu stacjach w kolejności, znacznie poprawiając wydajność produkcji i wykorzystanie sprzętu.
Duże spawanie elementów obrabianych: Służy do spawania długich lub dużych elementów, takich jak podwozia samochodowe, maszynowe ramiona i duże elementy konstrukcyjne stali. Liniowy szyna pozwala robotowi pokryć całą długość spawania bez przesuwania przedmiotu obrabianego.
Ogólna obróbka metalu: Nadaje się do ogólnego przetwarzania metalu i spawania środowiska, bardziej opłacalne niż w pełni zamknięte Liniowe Koleje, i zapewnia wystarczającą ochronę przed wspólnym spoiwem żużla i pyłu.
2. Postępowanie z materiałami, układanie i ładowanie maszyny / rozładunek
W dziedzinie obróbki i obróbki materiałów szeroko stosowane są również częściowo zamknięte tory podłogowe:
Transport dalekobieżny: Roboty mogą poruszać się wzdłuż torów podłogowych, aby osiągnąć przekrojowy lub dalekobieżny transport materiałów, takich jak materiały ruchome między dwoma taśmami przenośnikowymi lub wiele obszarów szelek.
Obsługa wielu obrabiarek: Pojedynczy robot poruszający się wzdłuż toru podłogi może obsłużyć zadania załadunku i rozładunku dla wielu obrabiarek CNC, poprawiając wykorzystanie maszyn i poziom automatyzacji.
Inteligentne magazynowanie: W niektórych częściowo zamkniętych środowiskach magazynowych, roboty mobilne mogą wykorzystywać ścieżki podłogowe do naprowadzania ścieżek i rozszerzać zakres ich ruchu.
3. Inne aplikacje automatyki
Montaż i inspekcja: W zautomatyzowanych liniach montażowych lub procesach kontroli jakości dużych produktów roboty muszą przejść na różne pozycje do pracy lub inspekcji. Półzamknięte prowadnice stanowią niezbędną platformę mobilną.
Scenariusze o ograniczonym zakresie przestrzennym: Niektóre półautomatyczne konstrukcje prowadnic są kompaktowe i odpowiednie dla scenariuszy, w których przestrzeń na miejscu jest stosunkowo ograniczona, ale nadal potrzebny jest rozszerzony zakres pracy robota.
Dane techniczne SNT-D
Porównaj rozwiązania