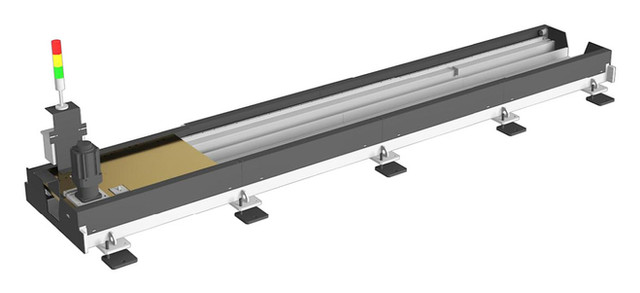
Dodatkowy przejazd zmienia położenie podstawy
Siódma oś robota to potoczne określenie dodatkowego ruchu w układzie z robotem sześcioosiowym. W przypadku toru jezdnego przesuwa się podstawa robota, dzięki czemu narzędzie może obsługiwać kolejne obszary długiego detalu lub oddalone stanowiska. Nie jest to samo co zwiększenie zasięgu samego ramienia.
Przy planowaniu wyznacz pozycje, w których robot ma pracować, oraz wymagany obszar dojścia do każdej z nich. Ważny jest dostęp w odpowiedniej orientacji narzędzia. Samo dosięgnięcie punktu końcówką chwytaka nie potwierdza możliwości wykonania całej operacji.
Przejazd między pozycjami a ruch skoordynowany
W prostszej sekwencji tor ustawia wózek, po czym robot wykonuje operację z postoju. W ruchu skoordynowanym sterowanie uwzględnia wspólne przemieszczanie osi. Wybór zależy od zadania: obsługa oddzielnych maszyn może stawiać inne wymagania niż prowadzenie narzędzia wzdłuż długiego złącza.
Zgodność napędu, pomiaru położenia i kontrolera trzeba potwierdzić przed zamówieniem. Nie każdy tor z serwosilnikiem jest gotową osią zewnętrzną dla dowolnego robota. W zapytaniu wymień model kontrolera oraz wymagane tryby pracy i funkcje procesu.
Dobierz skok i obciążenie wózka
Długość całkowita toru nie jest równa użytecznemu skokowi. Końce konstrukcji, wózek, napęd oraz układ prowadzenia przewodów potrzebują miejsca. W planie hali zaznacz pozycje robocze i strefy, które mają pozostać dostępne dla obsługi.
Obciążenie wózka obejmuje robota, cokół, narzędzie, wyposażenie i przenoszony detal. Należy również uwzględnić rozmieszczenie tych mas oraz wymagany ruch. Sam udźwig ramienia robota nie opisuje obciążenia toru.
Sprawdź cykl całego układu
- Czas przejazdu oraz przygotowania do wykonania kolejnej operacji.
- Dostęp do maszyny przy skrajnych położeniach wózka.
- Przebieg przewodów i węży w całym zakresie ruchu.
- Reakcję stanowiska na oczekiwanie, zatrzymanie i wznowienie procesu.
Tor jezdny jest najbardziej użyteczny wtedy, gdy rozwiązuje konkretny problem przestrzenny lub organizacyjny. Najpierw porównaj koncepcje stanowiska, a dopiero potem długości i warianty osłon. Dodatkowa oś nie usuwa ograniczeń wynikających z chwytaka, drzwi maszyny czy czasu samej obróbki.
Wniosek praktyczny
Tor należy dobierać razem z robotem, narzędziem, sposobem sterowania i rozmieszczeniem obsługiwanych obszarów.
Źródła i zakres opracowania
Poradnik opracowano z pomocą narzędzi AI na podstawie materiałów technicznych. Wskazówki dotyczą zasad doboru i planowania aplikacji. Parametry oraz zgodność konkretnej konfiguracji wymagają potwierdzenia w dokumentacji producenta i projekcie stanowiska.