 SNT / SNT-1A
Pozycjonery i osie liniowe
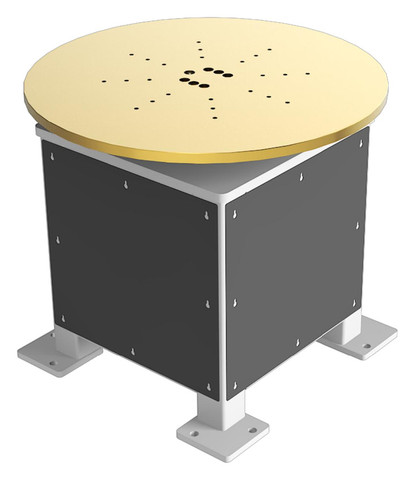
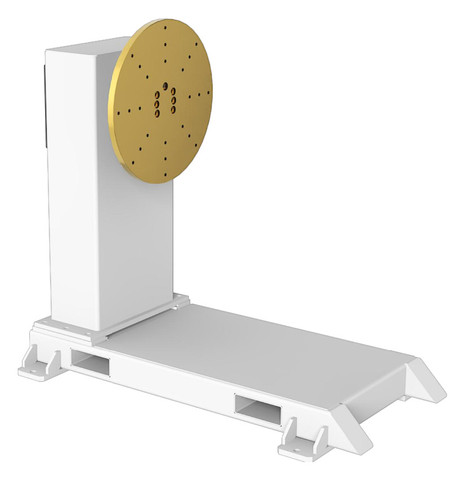
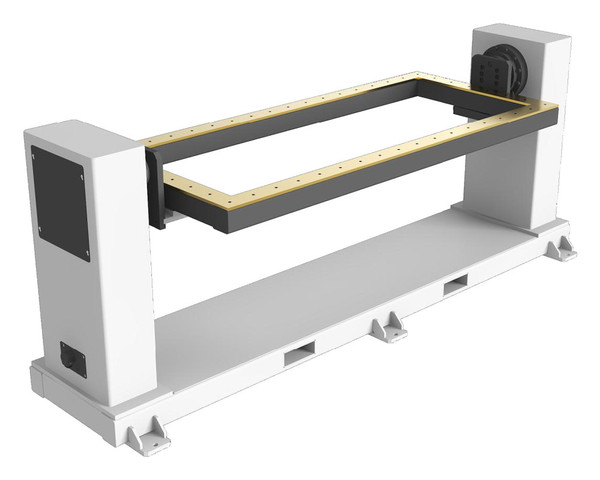
SNT-1A. pozycjoner jednoosiowy z podporą
pozycjoner jednoosiowy z podporą
Pozycjoner jednoosiowy z podporą do ustawiania detalu w procesie produkcyjnym. Dobierz wariant obciążenia, geometrię i sterowanie do swojego stanowiska.
Zapytaj o konfigurację ↗Dane urządzenia
Parametry i konfiguracja
- Udźwig znamionowy
- 300 / 500 / 1000 kg
- Wymiary ramy
- Do konfiguracji
- Kąt obrotu
- ±360°
- Przekładnia
- Tak
- Sterowanie
- Zdalne / PLC / oś zewnętrzna robota
| Model | Udźwig (kg) | Wymiary ramy (mm) | Przekładnia | Moc silnika (kW) | Kąt obrotu |
|---|---|---|---|---|---|
SNT-1A-03 | 300 | 2500 × 800 | 40E | 1,5 | ±360° |
SNT-1A-05 | 500 | 80E | 1,5 | ||
SNT-1A-10 | 1000 | 160E | 3 | ||
SNT-1A-20 | 2000 | / | 3 |
Warianty z katalogu producenta
| Kod wariantu | Udźwig (kg) | Wymiary i zakres pracy | Przekładnia i mechanika | Opcjonalny model silnika | Moc (kW) | Promień lub wysokość (mm) | Prędkość znamionowa | Powtarzalność | Kąt obrotu | Mimośród (mm) | Odległość środka ciężkości |
|---|---|---|---|---|---|---|---|---|---|---|---|
| SNT-1A-0318 | 300 | 1800 × 800 × 90 | CRV-40E-121 | SV-X2MM150A-B2LA | 1,5 kW | 700 mm (promień obrotu) | 99°/s | 1,0 ′/ przy R = 300 mm ±0,05 mm | ±360° | ≤150 mm | ≤300 mm |
| SNT-1A-0322 | 300 | 2200 × 800 × 90 | CRV-40E-121 | SV-X2MM150A-B2LA | 1,5 kW | 700 mm (promień obrotu) | 99°/s | 1,0 ′/ przy R = 300 mm ±0,05 mm | ±360° | ≤150 mm | ≤300 mm |
| SNT-1A-0325 | 300 | 2500 × 800 × 90 | CRV-40E-121 | SV-X2MM150A-B2LA | 1,5 kW | 700 mm (promień obrotu) | 99°/s | 1,0 ′/ przy R = 300 mm ±0,05 mm | ±360° | ≤150 mm | ≤300 mm |
| SNT-1A-0518 | 500 | 1800 × 780 × 90 | CRV-80E-153 | SV-X2MM150A-B2LA | 1,5 kW | 700 mm (promień obrotu) | 78°/s | 1,0 ′/ przy R = 300 mm ±0,05 mm | ±360° | ≤150 mm | ≤300 mm |
| SNT-1A-0522 | 500 | 2200 × 800 × 90 | CRV-80E-153 | SV-X2MM150A-B2LA | 1,5 kW | 700 mm (promień obrotu) | 78°/s | 1,0 ′/ przy R = 300 mm ±0,05 mm | ±360° | ≤150 mm | ≤300 mm |
| SNT-1A-0525 | 500 | 2500 × 800 × 90 | CRV-80E-153 | SV-X2MM150A-B2LA | 1,5 kW | 700 mm (promień obrotu) | 78°/s | 1,0 ′/ przy R = 300 mm ±0,05 mm | ±360° | ≤150 mm | ≤300 mm |
| SNT-1A-1018 | 1000 | 1800 × 800 × 110 | CRV-160E-171 | SV-X2MG230A-B2LA | 3 kW | 700 mm (promień obrotu) | 70°/s | 1,0 ′/ przy R = 300 mm ±0,05 mm | ±360° | ≤100 mm | ≤200 mm |
| SNT-1A-1025 | 1000 | 2500 × 800 × 110 | CRV-160E-171 | SV-X2MG230A-B2LA | 3 kW | 700 mm (promień obrotu) | 70°/s | 1,0 ′/ przy R = 300 mm ±0,05 mm | ±360° | ≤100 mm | ≤200 mm |
| SNT-1A-2025 | 2000 | 2500 × 1000 × 160 | SHPR-80E-153 (z 355 łożysko wieńcowe) konik 250 łożysko wieńcowe (przełożenie całkowite 556,92) | SV-X2MG230A-B2LA | 3 kW | 700 mm (promień obrotu) | 21°/s | 2,0 ′/ przy R = 300 mm ±0,1 mm | ±360° | ≤100 mm | ≤200 mm |
Dane katalogowe producenta. Parametry i zakres wyposażenia dla zamawianej konfiguracji potwierdzamy w ofercie.
Pełny opis producenta
Cechy i funkcje SNT-1A
1. Ustawianie detalu. Pozycjoner obraca i odchyla detal w zakresie ±180°, aby ustawić go w odpowiedniej pozycji do spawania.
2. Wydajność i dokładność. Pozycjoner skraca czas ręcznego ustawiania detalu, co usprawnia spawanie i poprawia jego dokładność.
3. Zastosowanie. Pozycjoner sprawdza się przy spawaniu ręcznym, półautomatycznym i automatycznym, również w zautomatyzowanych centrach spawalniczych.
4. Wysoka sztywność strukturalna: Ogólna rama wykonana jest z wysokiej jakości profili, zapewniając sztywność strukturalną.
Budowa SNT-1A
1. Reduktor: Dokładnie steruje kątem nachylenia.
2. Łożysko wieńcowe umożliwia obrót i odchylanie.
3. Stół roboczy: Platforma do mocowania elementów, zdolna do podnoszenia, obracania i przechylania.
4. Ramka ramka: Struktura, która wspiera obrabiany element.
5. Układ odprowadzania prądu spawania chroni łożyska i koła zębate przed przepływem prądu.
6. System sterowania: W zależności od różnych wymagań, może on wykorzystywać zrobotyzowane połączenia, niezależne sterowanie PLC lub standardowe sterowanie przyciskami.
Sterowanie SNT-1A
1. Robot Zewnętrzna kontrola osi: Zsynchronizowana kontrola z systemem robota do zautomatyzowanej pracy.
2. Sterowanie PLC: obrabiarka jest obracana przez pozycjonera po zakończeniu spawania przez robota.
3. Kontrola przycisków: Nadaje się do prostej ręcznej obsługi.
Zastosowania SNT-1A
1. Spawanie: Jest to główny obszar zastosowania, używany do spawania różnych części mechanicznych i elementów konstrukcyjnych. Poprzez obracanie lub obracanie obrabianego elementu, szew spawany jest zawsze utrzymywany w optymalnej pozycji spawania, znacznie poprawiając jakość i wydajność spawania.
2. Zrobotyzowane linie produkcyjne: Jako ważne wyposażenie pomocnicze dla robotycznych stacji roboczych, głowica jednoosiowa i tylny pozycjoner mogą osiągnąć skoordynowany ruch (zewnętrzne połączenie osi) z robotami spawalnymi, robotami malarskimi, robotami obsługującymi, itp., rekompensując im elastyczność robota i poprawiając wydajność i dokładność całej zautomatyzowanej linii produkcyjnej.
3. Masowe spawanie elementów konstrukcyjnych, takich jak rusztowanie, wsporniki fotowoltaiczne i poręcze.
4. Produkcja elementów mostowych oraz mebli / elementów budowlanych, takich jak łóżka piętrowe.
5. Produkcja i montaż dużych komponentów do transportu kolejowego, maszyn budowlanych i nowych pojazdów energetycznych.
6. Ręczna pomoc operacyjna: Oprócz zautomatyzowanych linii produkcyjnych, może być również stosowany do operacji ręcznego spawania lub montażu, zmniejszając intensywność pracy operatorów i pozwalając pracownikom na pracę na obrabianych częściach pod różnymi kątami.
7. Precyzyjne pozycjonowanie i montaż: W niektórych zautomatyzowanych polach testowych i precyzyjnego montażu wymagających precyzyjnego pozycjonowania kątowego i sterowania ruchem (takich jak aeronautyka i urządzenia medyczne) można również zastosować stół obrotowy jednoosiowy (typ jednoosiowego pozycjonowania).
Dane techniczne SNT-1A
Porównaj rozwiązania