 SNT / SNT-1S
Pozycjonery i osie liniowe
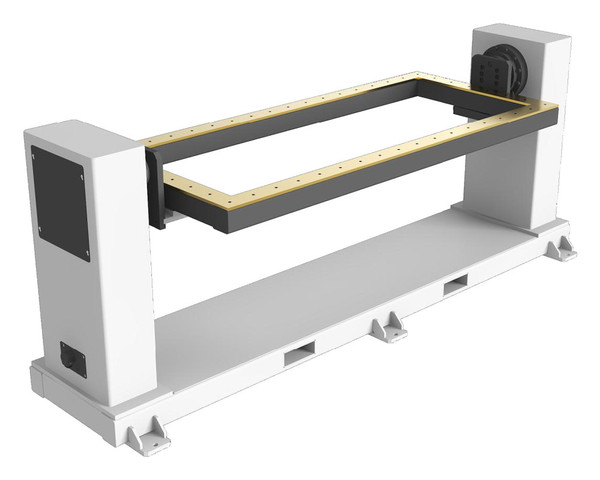
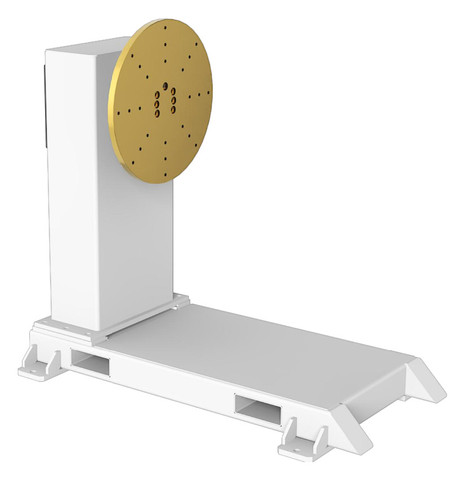
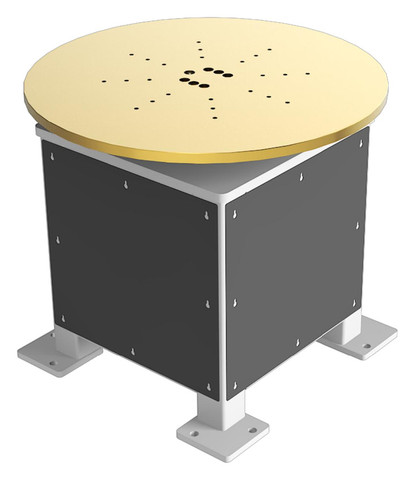
SNT-1S. pozycjoner poziomy jednoosiowy
pozycjoner poziomy jednoosiowy
Pozycjoner poziomy jednoosiowy do ustawiania detalu w procesie produkcyjnym. Dobierz wariant obciążenia, geometrię i sterowanie do swojego stanowiska.
Zapytaj o konfigurację ↗Dane urządzenia
Parametry i konfiguracja
- Udźwig znamionowy
- 300 / 500 / 1000 kg
- Średnica tarczy
- 800 / 1200 mm
- Kąt obrotu
- ±360°
- Przekładnia
- Tak
- Sterowanie
- Zdalne / PLC / oś zewnętrzna robota
| Model | Udźwig (kg) | Średnica tarczy (mm) | Przekładnia | Moc silnika (kW) | Kąt obrotu |
|---|---|---|---|---|---|
SNT-1S-03 | 300 | 800 / 1200 | 40E | 1,5 | ±360° |
SNT-1S-05 | 500 | 80E | 1,5 | ±360° | |
SNT-1S-10 | 1000 | / | 2 | ±360° | |
SNT-1S-20 | 2000 | / | 3 | ±360° |
Warianty z katalogu producenta
| Kod wariantu | Udźwig (kg) | Wymiary i zakres pracy | Przekładnia i mechanika | Opcjonalny model silnika | Moc (kW) | Promień lub wysokość (mm) | Prędkość znamionowa | Powtarzalność | Kąt obrotu | Mimośród (mm) | Odległość środka ciężkości |
|---|---|---|---|---|---|---|---|---|---|---|---|
| SNT-1S-0305 | 300 | średnica i grubość tarczy Φ800 × 23H | CRV-40E-121 | SV-X2MM150A-B2LA | 1,5 kW | 700 mm (wysokość powierzchni montażowej) | 99°/s | 1,0 ′/ przy R = 300 mm ±0,05 mm | ±360 ° | ≤200 mm | ≤200 mm |
| SNT-1S-0508 | 500 | średnica i grubość tarczy Φ800 × 23H | CRV-80E-153 | SV-X2MM150A-B2LA | 1,5 kW | 700 mm (wysokość powierzchni montażowej) | 78°/s | 1,0 ′/ przy R = 300 mm ±0,05 mm | ±360 ° | ≤250 mm | ≤250 mm |
| SNT-1S-1012 | 1000 | średnica i grubość tarczy Φ800 × 28H | CRV-40E-121 (+280 łożysko wieńcowe, przełożenie całkowite 454,96) | SV-X2MM200A-B2LA | 2,0 kW | 600 mm (wysokość powierzchni montażowej) | 26°/s | 2,0 ′/ przy R = 300 mm ±0,1 mm | ±360 ° | ≤300 mm | ≤300 mm |
| SNT-1S-2012 | 2000 | średnica i grubość tarczy Φ1200 × 38H | CRV-80E-153 (+560 łożysko wieńcowe, przełożenie całkowite 526,32) | SV-X2MG230A-B2LA | 3 kW | 600 mm (wysokość powierzchni montażowej) | 22°/s | 2,0 ′/ przy R = 300 mm ±0,1 mm | ±360 ° | ≤300 mm | ≤300 mm |
Dane katalogowe producenta. Parametry i zakres wyposażenia dla zamawianej konfiguracji potwierdzamy w ofercie.
Pełny opis producenta
Cechy i funkcje SNT-1S
1. Ustawianie detalu. Pozycjoner obraca i odchyla detal w zakresie ±180°, aby ustawić go w odpowiedniej pozycji do spawania.
2. Wydajność i dokładność. Pozycjoner skraca czas ręcznego ustawiania detalu, co usprawnia spawanie i poprawia jego dokładność.
3. Zastosowanie. Pozycjoner sprawdza się przy spawaniu ręcznym, półautomatycznym i automatycznym, również w zautomatyzowanych centrach spawalniczych.
4. Sztywność konstrukcji. Ramę wykonano z profili zapewniających sztywność całego urządzenia.
Budowa SNT-1S
1. Reduktor: Dokładnie steruje kątem nachylenia.
2. Łożysko wieńcowe umożliwia obrót i odchylanie.
3. Stół roboczy: Platforma do mocowania elementów, zdolna do obracania i przechylania.
4. Tarcza lub rama podpiera detal.
5. Układ odprowadzania prądu spawania chroni łożyska i koła zębate przed przepływem prądu.
6. System sterowania: W zależności od różnych wymagań, może on wykorzystywać zrobotyzowane połączenia, niezależne sterowanie PLC lub standardowe sterowanie przyciskami.
Sterowanie SNT-1S
1. Sterowanie jako osią zewnętrzną robota. Ruch pozycjonera jest synchronizowany z układem sterowania robota.
2. Sterowanie przez PLC. Po zakończeniu spawania przez robota pozycjoner obraca detal.
3. Sterowanie przyciskami do prostych operacji ręcznych.
Zastosowania SNT-1S
1. Automatyczne spawanie: Jest to najbardziej zasadniczy obszar zastosowania. W robotycznych stacjach spawania poziome pozycjonery są zazwyczaj używane jako "oś zewnętrzna" robota, obracając obrabiany element wokół osi pionowej w celu zapewnienia, że spawarka jest zawsze w optymalnej pozycji spawania i kąta (np., spawanie poziome, położenie spawania w kształcie łodzi), poprawiając w ten sposób jakość spawania, spójność i wydajność.
2. Zintegrowane systemy robotów: Używane w połączeniu z robotami obsługi, robotami malarskimi, robotami cięcia itp. Pozycjoner rozszerza zakres pracy robota poprzez obracanie obrabianego przedmiotu, umożliwiając robotowi dostęp do wszystkich stron obrabianego przedmiotu ze stałej pozycji, zwiększając elastyczność i wydajność całego zespołu automatyzacji.
3. Produkcja maszyn ciężkich: Do obróbki i montażu dużych i ciężkich elementów (takich jak elementy konstrukcyjne maszyn inżynieryjnych, podwozia samochodowe, cysterny, łączniki rur, komponenty aeroprzestrzeni itp.). Wysoka ładowność i precyzyjne możliwości pozycjonowania rotacyjnego sprawiają, że obsługa ciężkich obiektów jest bezpieczniejsza i wydajniejsza.
4. Montaż i testowanie: W niektórych złożonych liniach montażowych lub zautomatyzowanym sprzęcie testowym konieczne jest działanie, sprawdzenie lub testowanie produktów pod różnymi kątami.
5. Ręczna obsługa: W niezautomatyzowanych liniach produkcyjnych jest ona używana do ręcznego spawania, szlifowania, malowania lub montażu. Obracający stół umożliwia operatorom łatwe dopasowanie obrabianego przedmiotu do najbardziej wygodnego i wygodnego kąta pracy, zmniejszając intensywność pracy oraz poprawiając wydajność pracy i bezpieczeństwo.
6. Precyzyjna obróbka i inspekcja: W branżach o wysokich wymaganiach precyzji, takich jak aeronautyka i urządzenia medyczne, poziome stoły obrotowe (zazwyczaj bardziej precyzyjne wersje) mogą być stosowane do zastosowań takich jak obróbka laserowa, pomiar precyzji i inspekcja.
Dane techniczne SNT-1S
Porównaj rozwiązania