SNT / SNT-8X
Pozycjonery i osie liniowe
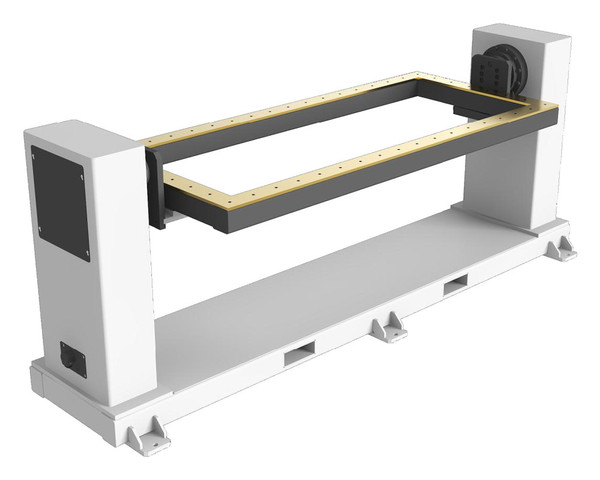
SNT-8X. tor liniowy ze wspornikiem — układ 8-osiowy
tor liniowy ze wspornikiem — układ 8-osiowy
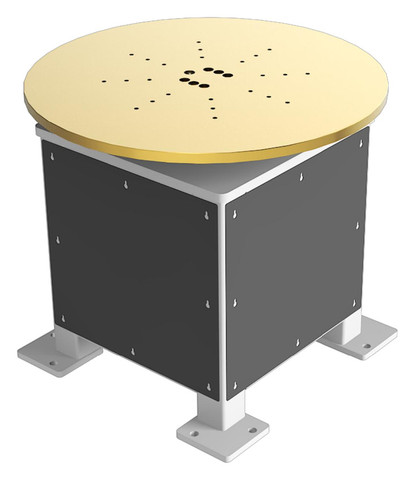
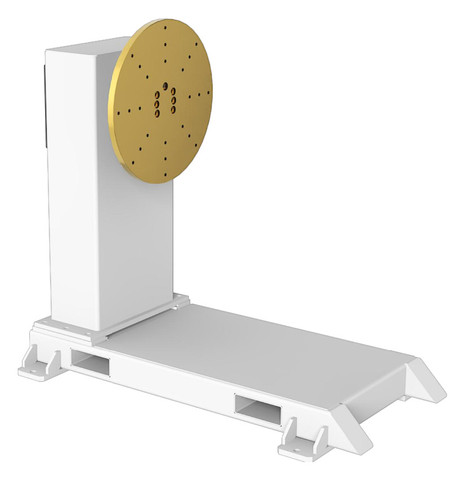
Tor liniowy ze wspornikiem — układ 8-osiowy do integracji z systemem automatyki. Długość, obciążenie i sterowanie wymagają doboru do konkretnej aplikacji.
Zapytaj o konfigurację ↗Dane urządzenia
Parametry i konfiguracja
- Udźwig znamionowy
- 1000 / 2000 / 3000 kg
- Długość
- Na zamówienie
- Wymiary wspornika
- Na zamówienie
- Przekładnia
- Tak
- Sterowanie
- Zdalne / PLC / oś zewnętrzna robota
| Model | Udźwig (kg) | Długość toru i wspornika | Przekładnia + wózek + sygnalizator świetlny + pompa oleju | Moc silnika (kW) | Podstawa i akcesoria montażowe |
|---|---|---|---|---|---|
SNT-8X-10 | 1000 | Na zamówienie | Tak | / | Tak |
SNT-8X-20 | 2000 | Tak | / | ||
SNT-8X-30 | 3000 | Tak | / |
Dane katalogowe producenta. Parametry i zakres wyposażenia dla zamawianej konfiguracji potwierdzamy w ofercie.
Pełny opis producenta
Cechy i funkcje SNT-8X
1. Ultra- wysoka elastyczność i zakres ruchu: Jest to podstawowa zaleta systemu 8-osiowego. Robot może nie tylko poruszać się na długie odległości poziomo (wzdłuż szyny liniowej), ale również osiągnąć znaczące pionowe podniesienie lub poziome rozszerzenie przez ramię mantylever, co pozwala mu osiągnąć prawie każdą pozycję przestrzenną i wyeliminować ślepe plamy tradycyjnych robotów.
2. Pełna dostępność przestrzenna: System ten umożliwia robotowi swobodne dostosowywanie pozycji i pozycji w przestrzeni trójwymiarowej, co czyni go idealnym do obsługi elementów o niezwykle złożonych kształtach, przerośniętych wymiarach lub wymagających wielopłaszczyznowych operacji.
3. Ulepszone wykorzystanie sprzętu i wydajność produkcji: 8-osiowy system robotyczny może służyć wielu stanowiskach roboczych lub obsłużyć ponaddługie elementy, znacznie poprawiając wydajność zautomatyzowanych linii produkcyjnych i wykorzystania sprzętu.
4. Wysoka precyzja i stabilność: Zastosowanie precyzyjnych prowadnic, wysokowydajnych silników serwo i zaawansowanych systemów sterowania zapewnia utrzymanie wysokiej dokładności pozycjonowania i powtarzalności nawet przy rozszerzonym zakresie pracy.
5. Możliwość przystosowania do skomplikowanych środowisk: Liniowa szyna i dźwignia są zazwyczaj wyposażone w niezawodne urządzenia ochronne (takie jak pokrowce mieszków lub blachy metalowe pokrywy), co pozwala im dostosować się do surowych środowisk przemysłowych i chronić przed pyłem, brudem i żużlem spawalniczym.
6. Wysoko zintegrowany i skoordynowany ruch: Wszystkie osiem osi są zintegrowane w ramach jednego systemu sterowania, umożliwiając skoordynowany ruch. Podczas programowania, tor liniowy i ramię wspornika mogą być traktowane jako zewnętrzne osie robota do jednolitego planowania i kontroli, upraszczając działanie.
7. Oszczędność przestrzeni: Chociaż ma duży zakres pracy, konstrukcja kantyleru pozwala na bardziej efektywne wykorzystanie powierzchni napowietrznych, zmniejszając ślad na ziemi.
Budowa SNT-8X
1. Liniowa Struktura Główna Kolei - Siódma oś
Podstawa i tor: Jest to fundament całego systemu, zwykle wykonany z wysokiej wytrzymałości, precyzyjnie obrobione stali lub profili aluminiowych, i zainstalowany na ziemi. Zapewnia wsparcie i ścieżkę dla poziomego ruchu całego systemu.
Przewodnik liniowy: Zainstalowany na podstawie, obsługuje przesuw ruchu i zapewnia płynny, wysoce precyzyjny ruch liniowy.
System napędowy: Odpowiedzialny za prowadzenie ruchu poziomego, zazwyczaj za pomocą wysokiej precyzji przekładni naziemnej i napędów zębatych w celu zapewnienia dokładności podczas długich pociągnięć i pracy z dużą prędkością.
1. Napęd Silnik i Reduktor: Wysokowydajne serwosilniki i reduktory precyzyjne (zazwyczaj montowane na przesuwie) są odpowiedzialne za prowadzenie przekładni, umożliwiając cały zjeżdżalnia poruszać się wzdłuż liniowej kolei.
2. Ruchoma konstrukcja przesuwu i dźwigni
Przesuw ruchomy: platforma łożyskowa zamontowana na prowadnicy liniowej, na której zainstalowana jest cała konstrukcja kantyleru i korpus robota.
Konstrukcja wspornikowa: Rozszerzona konstrukcja pancerna używana do montowania robota lub zapewnienia dodatkowej dostępności przestrzennej.
3. Oś napędowa wspornik - ósmy Oś
Jest to ósmy stopień swobody, zazwyczaj zintegrowany z konstrukcją kantyleru, i może być:
Oś podnoszenia pionowego: Zapewnia znaczącą zdolność podnoszenia pionowego, rozszerzając zasięg wysokości robota.
Wał teleskopowy poziomy: zapewnia możliwość rozciągania lub zwijania w kierunku poziomym.
System napędowy: Ten wał posiada niezależny silnik napędowy (serwosilnik) i mechanizm przenoszenia napędu (taki jak śruba kulowa, siłownik hydrauliczny lub układ zębatek zębatych) do precyzyjnego sterowania.
4. Robot ciała
Standardowy robot przemysłowy o sześciosiowej osi. Korpus robota jest zainstalowany na końcu konstrukcji kantyleru lub w wyznaczonym położeniu i jest odpowiedzialny za wykonywanie określonych zadań (takich jak spawanie, obsługa, szlifowanie itp.), zapewniając precyzyjną pracę sześciodębową.
5. System ochrony i zarządzania energią
Pokrywa ochronna: Konstrukcje liniowe i wspornik są zazwyczaj wyposażone w solidne urządzenia ochronne, takie jak pokrywy blachy, miski, lub rolety pokrywy, w celu ochrony wewnętrznych elementów precyzyjnych przed trudnymi środowiskami przemysłowymi (pył, żużel spawalniczy, wióry, olej itp.).
Prowadniki przewodów. Zabezpieczają przewody zasilające, sygnałowe, pneumatyczne i wodne, które poruszają się wraz z torem liniowym, wspornikiem lub robotem. Zapobiegają plątaniu się i uszkodzeniom przewodów.
5. System ochrony i zarządzania energią
Pokrywa ochronna: Konstrukcje liniowe i wspornik są zazwyczaj wyposażone w solidne urządzenia ochronne, takie jak pokrywy blachy, miski, lub rolety pokrywy, w celu ochrony wewnętrznych elementów precyzyjnych przed trudnymi środowiskami przemysłowymi (pył, żużel spawalniczy, wióry, olej itp.).
Prowadniki przewodów. Zabezpieczają przewody zasilające, sygnałowe, pneumatyczne i wodne, które poruszają się wraz z torem liniowym, wspornikiem lub robotem. Zapobiegają plątaniu się i uszkodzeniom przewodów.
Sterowanie SNT-8X
1. Sterowanie jako osią zewnętrzną robota. Ruch pozycjonera jest synchronizowany z układem sterowania robota.
2. Sterowanie przez PLC. Po zakończeniu spawania przez robota pozycjoner obraca detal.
3. Sterowanie przyciskami do prostych operacji ręcznych.
Zastosowania SNT-8X
1. Produkcja i przetwarzanie zewnętrznych dużych i złożonych elementów
System ten umożliwia robotom dostęp do obszarów, które są trudne do osiągnięcia przy użyciu tradycyjnych metod instalacji mocowanych, takich jak bardzo długie, wysokie lub głęboko skomplikowane obszary:
Aeroprzestrzeń: Automatyczne przetwarzanie kadłubów statków powietrznych, skrzydeł, elementów rakietowych i dużych konstrukcji kompozytowych (np. wiercenie precyzyjne, frezowanie, nitowanie, badania nieniszczące i malowanie).
Budownictwo okrętowe: Spawanie, cięcie i montaż dużych części kadłuba i elementów, obejmujące rozległe obszary robocze.
Energetyka wiatrowa: Szlifowanie, naprawa, malowanie i kompleksowa inspekcja ultradługich łopatek turbin wiatrowych.
Produkcja maszyn ciężkich: Spawanie, montaż i kontrola jakości ultradużych elementów konstrukcyjnych maszyn inżynieryjnych o dużej skali (takich jak urządzenia górnicze, maszyny portowe i suwnice).
2. Wysoce elastyczna linia do produkcji wielostanowiskowej
8-osiowy system robot może służyć wielu stanowiskach roboczych, znacznie poprawiając wykorzystanie sprzętu i wydajność produkcji:
Produkcja motoryzacyjna (duże nadwozia pojazdów): Na linii montażowej, robot porusza się wzdłuż liniowej szyny i reguluje swoją wysokość za pomocą mantyleru do wykonywania wielopunktowego spotu spawania, klejenia lub kontroli na dużych nadwoziach pojazdów.
Obsługa i integracja obrabiarek wielomaszynowych: Jeden robot obsługuje ładowanie, rozładunek, czyszczenie i zadania kontrolne dla wielu dużych obrabiarek CNC, obejmujących obszar pracy na odległość.
Magazynowanie i logistyka dużych detali. W zautomatyzowanych magazynach wysokiego składowania układ transportuje i odkłada na różnych poziomach długie i ponadgabarytowe materiały, np. profile i płyty stalowe.
3. Specjalne środowisko i skomplikowane operacje kosmiczne
Połączenie dźwigni i liniowej kolei pozwala robotowi na dostęp lub działanie w specjalnych lokalizacjach:
Działanie wewnątrz lub na dnie urządzenia: Używanie konstrukcji kantyleru w celu rozszerzenia robota na wnętrze (takie jak wewnątrz dużych kontenerów lub reaktorów) lub dno dużych urządzeń do pracy, kontroli lub konserwacji.
Architektura i infrastruktura: W niektórych scenariuszach, wykorzystywane do pomocy instalacji na miejscu, kontroli lub konserwacji dużych elementów konstrukcyjnych.
4. Automatyczna Inspekcja i Kontrola Jakości
Kompleksowa Inspekcja Wielkich Robotów: Roboty wyposażone w wysoce precyzyjne sondy inspekcyjne (takie jak maszyny do pomiaru współrzędnych, ultradźwiękowe detektory wklęsłodruku i urządzenia rentgenowskie) poruszają się wzdłuż Kolei Liniowych i ramion mantyleru w celu przeprowadzenia kompleksowego skanowania i wysokoprecyzyjnego pomiaru dużych, złożonych elementów konstrukcyjnych.
Dane techniczne SNT-8X
Porównaj rozwiązania