SNT / SNT-7X
Pozycjonery i osie liniowe
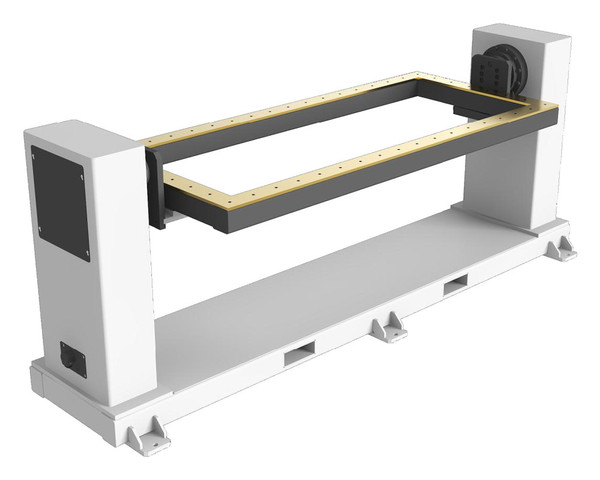
SNT-7X. tor liniowy ze wspornikiem — układ 7-osiowy
tor liniowy ze wspornikiem — układ 7-osiowy
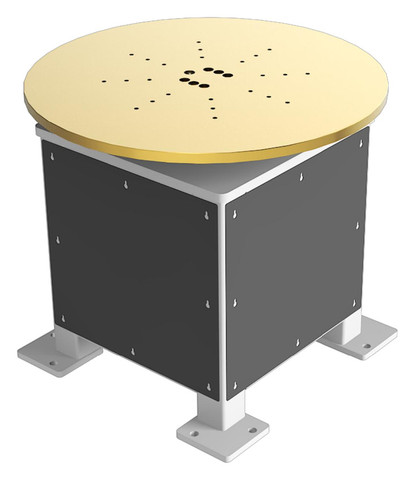
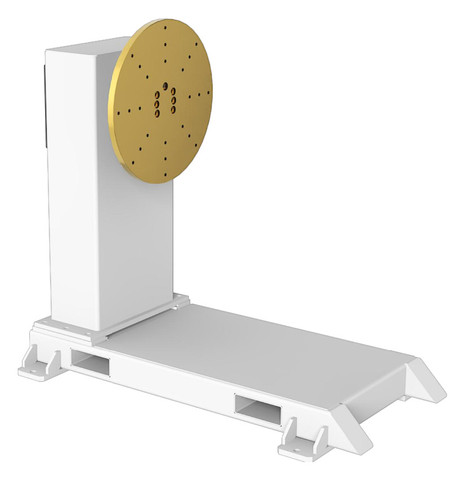
Tor liniowy ze wspornikiem — układ 7-osiowy do integracji z systemem automatyki. Długość, obciążenie i sterowanie wymagają doboru do konkretnej aplikacji.
Zapytaj o konfigurację ↗Dane urządzenia
Parametry i konfiguracja
- Udźwig znamionowy
- 1000 / 2000 / 3000 kg
- Długość
- Na zamówienie
- Wymiary wspornika
- Na zamówienie
- Przekładnia
- Tak
- Sterowanie
- Sterowanie
| Model | Udźwig (kg) | Długość toru i wspornika | Przekładnia + wózek + sygnalizator świetlny + pompa oleju | Moc silnika (kW) | Podstawa i akcesoria montażowe |
|---|---|---|---|---|---|
SNT-7X-10 | 1000 | Na zamówienie | Tak | / | Tak |
SNT-7X-20 | 2000 | Tak | / | ||
SNT-7X-30 | 3000 | Tak | / |
Dane katalogowe producenta. Parametry i zakres wyposażenia dla zamawianej konfiguracji potwierdzamy w ofercie.
Pełny opis producenta
Cechy i funkcje SNT-7X
1. Rozszerzona przestrzeń robocza: Najistotniejszą cechą jest znacznie rozszerzony zakres pracy robota. Tradycyjne roboty sześciosiowe mogą pracować tylko w stałym obszarze sferycznym, ale z dodatkiem liniowej kolei (siódma oś), robot może poruszać się w obszarze ponaddługimi liniami, umożliwiając mu obsługę ponadwymiarowych elementów lub obsługę wielu stacji roboczych.
2. Przestrzeń użytkowa: Konstrukcja kantylenizowana sprawia, że instalacja jest stosunkowo elastyczna, co pozwala na efektywne wykorzystanie powierzchni napowietrznych i zmniejszenie zajmowania powierzchni podłogi, co sprawia, że nadaje się do fabryk ze złożonymi układami podłogowymi.
3. Wysoka elastyczność i przystosowalność: Liniowa szyna zapewnia ruch poziomy (oś X-), podczas gdy konstrukcja kantyleru jest zazwyczaj stosowana do zapewniania pionowego (oś Z-) lub rozszerzenia osi Y-, a nawet może być połączona z osią obrotową, pozwalając robotowi dotrzeć do obszarów niedostępnych z konwencjonalnymi metodami montażu, dostosowując się do różnych złożonych środowisk przetwarzania i kształtów obrabianych elementów.
4. Wysoka precyzja i stabilność: wykorzystanie precyzyjnych prowadnic, systemów przenoszenia (lub śruby kulowej) oraz sterowania silnikiem serwomotorowym, wysokiej dokładności pozycjonowania i powtarzalności. Pomimo, że jest konstrukcją kantyleru, jest on zazwyczaj zaprojektowany z wystarczającą sztywnością, aby zapewnić stabilność przy dużych obciążeniach i pracy z dużą prędkością.
5. Poprawa wydajności produkcji: Jeden robot może poruszać się wzdłuż liniowej kolei, wykonując operacje na wielu stacjach roboczych kolejno (takich jak spawanie, obsługa i załadunek maszyny), poprawiając wykorzystanie sprzętu i czas cyklu produkcyjnego.
6. Modułowa konstrukcja: System zazwyczaj stosuje modułowy projekt, pozwalający na dostosowanie i połączenie parametrów, takich jak długość podróży i nośność w zależności od rzeczywistych potrzeb.
7. Możliwość przystosowania się do środowiska: Liniowy Koleja jest zazwyczaj wyposażony w osłony ochronne (takie jak pokrowce mieszków lub pokrywy blachy), aby dostosować się do surowych środowisk przemysłowych, zapewniając ochronę przed pyłem, brudem i spawaniem żużlu.
Budowa SNT-7X
1. Główna konstrukcja liniowa Kolei; Baza / Tor: Jest to fundament całego systemu, zazwyczaj wykonany z wysokiej wytrzymałości stali lub profili aluminiowych, i zainstalowany na ziemi. Zapewnia ścieżkę i wsparcie dla ruchu liniowego.
Liniowa szyna prowadnica: Zainstalowana na podstawie, obsługuje i prowadzi ruchomy stół slajdów, zapewniając płynny i wysoce precyzyjny ruch.
System napędowy: Odpowiedzialny za kierowanie stołem ślizgowym, zwykle przy użyciu systemu przekładni i napędów zębatych o wysokiej precyzji, wyposażony w precyzyjny reduktor, aby osiągnąć długą podróż i szybki ruch.
2. Wózek jezdny i napęd
Ruchomy zjeżdżalnia: ruchoma platforma zamontowana na prowadnicach, służąca jako podstawa montażu robota i konstrukcji kantyleru.
Silnik napędowy: Zazwyczaj wysokosprawny silnik AC serwo, odpowiedzialny za zapewnienie mocy i precyzyjnego sterowania wymagane do ruchu.
Reduktor: Działa w połączeniu z silnikiem, aby zapewnić niezbędny współczynnik momentu obrotowego i redukcji, zapewniając dokładność i gładkość ruchu.
3. Konstrukcja wspornikowa; rozbudowana konstrukcja używana do montowania robota lub zapewnienia dodatkowego pionowego / poziomego rozszerzenia. W zależności od konstrukcji, wspornik ten może być zamocowany lub mieć własne osie ruchu (takie jak oś podnoszenia / osi Z lub pozioma oś teleskopowa).
Podstawa montażowa robota: Położony na końcu konstrukcji kantyleru, używany do bezpiecznego montażu robota przemysłowego.
4. System ochrony i zarządzania energią; Osłona ochronna: Część liniowa jest zazwyczaj wyposażona w pokrywy mieszkowe lub blachy metalowe w celu ochrony wewnętrznych elementów precyzyjnych przed pyłem, spawaniem żużlu, wiórów, plam olejowych itp.
Przenośnik kabli: Służy do utrzymywania i ochrony przewodów zasilających, przewodów sygnalizacyjnych, węży powietrznych, rur wodnych itp., które poruszają się z liniowym szyną i konstrukcją kabli, zapewniając, że system działa stabilnie przez dłuższy czas.
5. System sterowania i bezpieczeństwa: tor liniowy jest zazwyczaj podłączony do szafy sterowniczej robota lub oddzielnego systemu sterowniczego PLC jako "osi zewnętrznej" (siódmej lub ósmej) robota, umożliwiając koordynację ruchu i ujednolicenie sterowania programowego.
Przełączniki graniczne i czujniki bezpieczeństwa: W tym przełączniki graniczne i awaryjne urządzenia zatrzymujące, stosowane w celu zapewnienia, że urządzenia działają w bezpiecznych granicach.
Sterowanie SNT-7X
1. Sterowanie jako osią zewnętrzną robota. Ruch pozycjonera jest synchronizowany z układem sterowania robota.
2. Sterowanie przez PLC. Po zakończeniu spawania przez robota pozycjoner obraca detal.
3. Sterowanie przyciskami do prostych operacji ręcznych.
Zastosowania SNT-7X
1. Produkcja i przetwarzanie elementów zewnętrznych
System ten pozwala robotom na pokrycie obszarów poza długością lub poza wysokością, które nie są dostępne przy zastosowaniu tradycyjnych metod instalacji mocowanych, co sprawia, że są one szczególnie odpowiednie dla następujących gałęzi przemysłu:
Aeroprzestrzeń: Automatyczne przetwarzanie (takie jak wiercenie, nitowanie, szlifowanie i malowanie) elementów konstrukcyjnych o bardzo dużej konstrukcji, takich jak kadłuby samolotów, skrzydełka, skórki i części silnika.
Budownictwo okrętowe: Spawanie, cięcie i montaż dużych konstrukcji kadłubowych i części pokładu.
Energetyka wiatrowa: Malowanie, inspekcja, szlifowanie i naprawa łopatek i wież turbin wiatrowych.
Produkcja maszyn ciężkich: Spawanie, montaż i kontrola elementów konstrukcyjnych dla dużych maszyn inżynieryjnych (takich jak urządzenia górnicze i portowe).
2. Wielostanowiskowa elastyczna linia produkcyjna
Z zamontowanym na podłożu robotem 7-osiowym, jeden robot może obsługiwać wiele stanowisk roboczych, poprawiając wykorzystanie sprzętu i wydajność produkcji:
Produkcja motoryzacyjna (montaż i spawanie): Na podwoziach samochodowych i liniach montażowych nadwozia robot porusza się wzdłuż liniowej kolei, wykonując spawanie punktowe, spawanie łukowe lub klejenie na wielu stanowiskach roboczych.
Załadunek i rozładunek obrabiarek: Jeden robot obsługuje ładowanie, rozładunek, czyszczenie i zadania kontrolne dla wielu dużych obrabiarek CNC.
Automatyczne systemy przechowywania i pobierania: W niektórych dużych zautomatyzowanych systemach magazynowania, jest on stosowany do dalekobieżnej, wielopoziomowej obsługi materiałów i układania.
3. Operacja w specjalnych przestrzeniach i złożonych środowiskach
Połączenie konstrukcji kantyleru i kolei liniowej pozwala robotowi na dostęp lub działanie w specjalnych miejscach:
Praca wewnętrzna lub dolna: Konstrukcja kantyleru umożliwia robotowi rozszerzenie na wnętrze lub dno dużych elementów (takich jak zbiorniki i wewnętrzne konstrukcje rur) do pracy.
Praca wzniesiona: Niektóre konstrukcje kantyleru, połączone z pionowymi osiami podnoszenia, umożliwiają robotowi wykonywanie pracy na wysokości, takich jak konserwacja i kontrola dużych budynków lub urządzeń.
4. Automatyczna Inspekcja i Kontrola Jakości
Badania nieniszczące (NDT) dużych elementów: Roboty posiadają sondy kontrolne (takie jak sprzęt ultradźwiękowy i rentgenowski) i poruszają się wzdłuż liniowych szyn i ramion mantyleru, aby przeprowadzić kompleksowe skanowanie i inspekcję dużych, złożonych elementów konstrukcyjnych.
Skanowanie i pomiar 3D: Roboty posiadają skanery laserowe lub sondy pomiarowe do wykonywania wysokiej precyzji pomiaru 3D i cyfrowego modelowania dużych produktów.
Dane techniczne SNT-7X
Porównaj rozwiązania