 SNT / SNT-3S
Pozycjonery i osie liniowe
SNT-3S. pozycjoner poziomy trzyosiowy
pozycjoner poziomy trzyosiowy
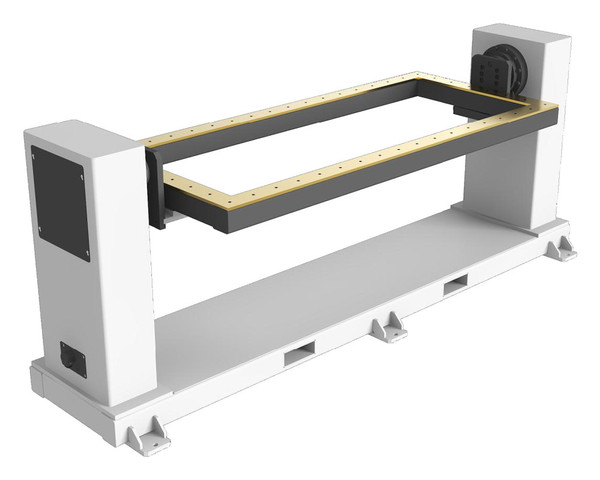
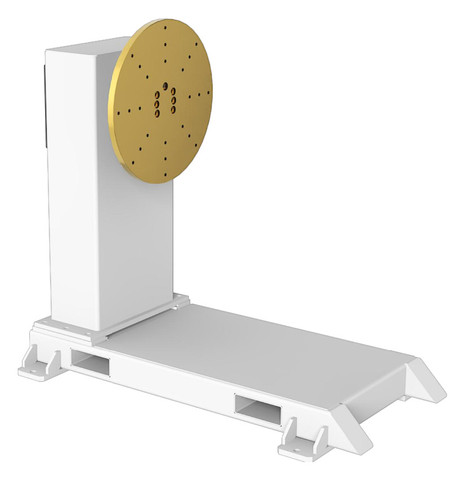
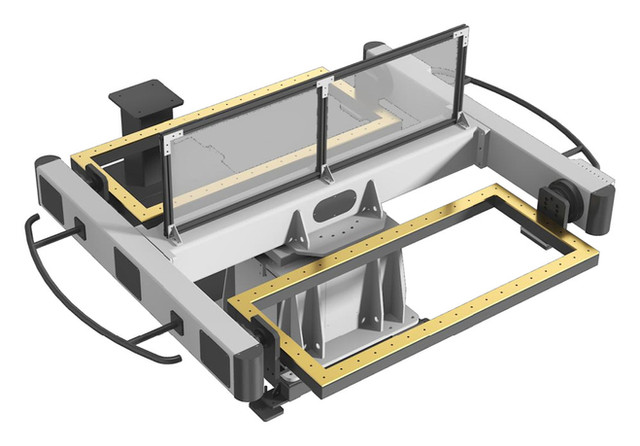
Pozycjoner poziomy trzyosiowy do ustawiania detalu w procesie produkcyjnym. Dobierz wariant obciążenia, geometrię i sterowanie do swojego stanowiska.
Zapytaj o konfigurację ↗Dane urządzenia
Parametry i konfiguracja
- Udźwig znamionowy
- 300 / 500 / 1000 kg
- Wymiary ramy
- Do konfiguracji
- Kąt obrotu
- Pionowo ±180°, Rama ±360°
- Przekładnia
- Tak
- Sterowanie
- Zdalne / PLC / oś zewnętrzna robota
| Model | Udźwig (kg) | Wymiary ramy (mm) | Przekładnia | Moc silnika (kW) | Kąt obrotu |
|---|---|---|---|---|---|
SNT-3S-03 | 300 | 2500 × 800 | 80E+40E*2 | 3+1,5 × 2 | Poziomo:±180° Rama: ±360° |
SNT-3S-05 | 500 | 80E*3 | 3+1,5 × 2 | ||
SNT-3S-10 | 1000 | 110E+160E*2 | 3 × 3 |
Warianty z katalogu producenta
| Kod wariantu | Udźwig (kg) | Wymiary i zakres pracy | Przekładnia i mechanika | Opcjonalny model silnika | Moc (kW) | Promień lub wysokość (mm) | Prędkość znamionowa | Powtarzalność | Kąt obrotu | Mimośród (mm) | Odległość środka ciężkości |
|---|---|---|---|---|---|---|---|---|---|---|---|
| SNT-3S-0318 | 300 | 1780 × 780 × 90 | SHPR-80E-153 (111.25.355) (pozioma oś obrotu) SHPR-40E-121 (oś obrotu ramy) | SV-X2MG230A-B2LA (pozioma oś obrotu) SV-X2MM150A-B2LA (oś obrotu ramy | 3 kW × 1 1,5 kW × 2 | 650 mm (promień obrotu) | oś pozioma: 22,5°/s oś ramy: 78°/s | 2,0 ′/ przy R = 300 mm ±0,1 mm | oś pozioma±180° oś ramy±360° | ≤100 mm | ≤150 mm |
| SNT-3S-0325 | 300 | 2480 × 780 × 90 | SHPR-80E-153 (111.25.355) (pozioma oś obrotu) SHPR-40E-121 (oś obrotu ramy) | SV-X2MG230A-B2LA (pozioma oś obrotu) SV-X2MM150A-B2LA (oś obrotu ramy | 3 kW × 1 1,5 kW × 2 | 650 mm (promień obrotu) | oś pozioma: 22,5°/s oś ramy: 78°/s | 2,0 ′/ przy R = 300 mm ±0,1 mm | oś pozioma±180° oś ramy±360° | ≤100 mm | ≤150 mm |
| SNT-3S-0518 | 500 | 1780 × 780 × 90 | SHPR-80E-153 (111.25.355) (pozioma oś obrotu) SHPR-80E-153 (oś obrotu ramy) | SV-X2MG230A-B2LA (pozioma oś obrotu) SV-X2MM150A-B2LA (oś obrotu ramy) | 3 kW × 1 1,5 kW × 2 | 650 mm (promień obrotu) | oś pozioma: 22,5°/s oś ramy: 78°/s | 2,0 ′/ przy R = 300 mm ±0,1 mm | oś pozioma±180° oś ramy±360° | ≤100 mm | ≤150 mm |
| SNT-3S-0525 | 500 | 2480 × 780 × 90 | SHPR-80E-153 (111.25.355) (pozioma oś obrotu) SHPR-80E-153 (oś obrotu ramy) | SV-X2MG230A-B2LA (pozioma oś obrotu) SV-X2MM150A-B2LA (oś obrotu ramy) | 3 kW × 1 1,5 kW × 2 | 650 mm (promień obrotu) | oś pozioma: 22,5°/s oś ramy: 78°/s | 2,0 ′/ przy R = 300 mm ±0,1 mm | oś pozioma±180° oś ramy±360° | ≤100 mm | ≤150 mm |
| SNT-3S-1018 | 1000 | 1780 × 780 × 110 | SHPR-110E-111 (112.25.500) (pozioma oś obrotu) SHPR-160E-171 (oś obrotu ramy) | SV-X2MG230A-B2LA (pozioma oś obrotu) SV-X2MM150A-B2LA (oś obrotu ramy) | 3 kW × 3 | 650 mm (promień obrotu) | oś pozioma: 18°/s oś ramy: 53°/s | 2,0 ′/ przy R = 300 mm ±0,1 mm | oś pozioma±180° oś ramy±360° | ≤100 mm | ≤150 mm |
| SNT-3S-1025 | 1000 | 2480 × 780 × 110 | SHPR-110E-111 (112.25.500) (pozioma oś obrotu) SHPR-160E-171 (oś obrotu ramy) | SV-X2MG230A-B2LA (pozioma oś obrotu) SV-X2MM150A-B2LA (oś obrotu ramy) | 3 kW × 3 | 650 mm (promień obrotu) | oś pozioma: 18°/s oś ramy: 53°/s | 2,0 ′/ przy R = 300 mm ±0,1 mm | oś pozioma±180° oś ramy±360° | ≤100 mm | ≤150 mm |
Dane katalogowe producenta. Parametry i zakres wyposażenia dla zamawianej konfiguracji potwierdzamy w ofercie.
Pełny opis producenta
Cechy i funkcje SNT-3S
1. Trójwymiarowa regulacja położenia przestrzennego: Podstawową cechą jest posiadanie trzech niezależnych osi obrotowych lub ruchomych, zazwyczaj obejmujących oś obrotową (obrót poziomy), oś nachylenia / nachylenia (obrót pionowy pod pewnym kątem) oraz trzecią możliwą oś pionową podnoszenia lub inną oś obrotową. Pozwala to na osiągnięcie arbitralnych kątów i całokształtu dostosowania położenia w przestrzeni trójwymiarowej.
2. Wysoka elastyczność i zdolność adaptacji: Potrafi przystosowywać się do elementów o różnych złożonych kształtach i z zewnętrznymi centrami ciężkości. Dzięki współpracy trzech osi, niewidome plamy w pracy mogą być wyeliminowane, pozwalając na dopasowanie każdej powierzchni obrabianego przedmiotu do optymalnej pozycji obróbki (np. najlepszej pozycji spawania), spełniając tym samym potrzeby różnych elementów spawalniczych.
3. Oszczędność przestrzeni i zwiększenie wydajności: Niektóre poziome trzyosiowe pozycjonery przyjąć projekt dwoistej stacji (spawanie z jednej strony, częściowe obciążenie z drugiej). Szybkie przełączanie między dwoma stacjami za pomocą poziomej osi obrotowej znacznie oszczędza przestrzeń podłogi i zwiększa wydajność produkcji (wydajność).
4. Wysoka precyzja i stabilność: zastosowanie zaawansowanych systemów sterowania i mechanizmów przenoszenia napędu, takich jak silniki AC serwo i reduktory precyzyjne RV, umożliwia szybkie i dokładne pozycjonowanie obrabianych elementów i regulację położenia. Wysoka powtarzalność zapewnia spójność i jakość w automatycznym przetwarzaniu.
5. Wysoki stopień integracji z robotami: Można ją łatwo zintegrować z robotycznymi stacjami robotycznymi i wykorzystać jako oś zewnętrzną (oś skoordynowana) dla robota. Podczas programowania robota, program sterowania Pozytioner jest wprowadzany do systemu sterowania robotem, aby osiągnąć skoordynowany ruch między obrabianym a robotem, poprawiając wydajność pracy i elastyczność robota.
6. Lepsza jakość obróbki: Dzięki precyzyjnej regulacji postawy, obszar obróbki, taki jak spawany szew, jest zawsze utrzymywany w optymalnej pozycji poziomej lub w kształcie łodzi, poprawiając tym samym jakość spawania i konsystencję wyglądu.
7. Automatyzacja. Urządzenie wykonuje zaprogramowane trajektorie. Obsługa i programowanie mogą odbywać się przez panel HMI lub panel programowania robota, zgodnie z wymaganiami produkcji w ramach Przemysłu 4.0.
Budowa SNT-3S
1. Przekładnia zapewnia precyzyjne ustawienie kąta obrotu.
2. Łożysko wieńcowe umożliwia obrót i odchylanie.
3. Stół roboczy: Platforma do mocowania przedmiotu, zdolna do podnoszenia, obracania i przechylania.
4. Rama typu Box-: Konstrukcja, która wspiera obrabiany element.
5. Układ odprowadzania prądu spawania chroni łożyska i koła zębate przed przepływem prądu.
6. System sterowania: W zależności od różnych wymagań, może on wykorzystywać połączenia robota, niezależne sterowanie PLC lub zwykłe sterowanie przyciskami.
Sterowanie SNT-3S
1. Sterowanie jako osią zewnętrzną robota. Ruch pozycjonera jest synchronizowany z układem sterowania robota.
2. Sterowanie przez PLC. Po zakończeniu spawania przez robota pozycjoner obraca detal.
3. Sterowanie przyciskami do prostych operacji ręcznych.
Zastosowania SNT-3S
1. Zrobotyzowane stanowisko spawalnicze
Jest to główny obszar aplikacji dla poziomej trójosiowej pozycji. Działając jako zewnętrzna oś koordynacyjna dla robota, umożliwia robotowi sprawnie i dokładnie wykonywanie złożonych zadań spawania.
Produkcja samochodów i części: Do spawania części złożonych, takich jak obudowy osi samochodu, ramy i elementy podwozia ze spawami rozmieszczonymi na wielu powierzchniach.
Maszyny budowlane: Automatyczne spawanie dużych komponentów, takich jak ramiona koparek i części konstrukcyjne ładowarki, zapewniające optymalne położenie wszystkich spawów do spawania.
Meble metalowe i ogólne komponenty konstrukcyjne: Spawanie różnych małych i średnich części sprzętowych, nawiasów i ram, przy użyciu automatycznej obroty 360-stopniowej w pozytywnych i negatywnych kierunkach w celu zapewnienia optymalnej pozycji spawania palnika i dostępności.
Zbiorniki ciśnieniowe i rurociągi: duże zbiorniki, zbiorniki oleju, łączniki rur itp., wykorzystujące trzy stopnie swobody do osiągnięcia skomplikowanego spawania obwodowego i liniowego.
2. Wysokowydajny system produkcji dwustanowiskowa
Niektóre trójosiowe poziome maszyny pozycjonujące wykorzystują konstrukcję dwustanowiskową, która może znacznie poprawić wydajność produkcji i wykorzystanie przestrzeni:
Oszczędność czasu cyklu i przestrzeni podłogi: Podczas gdy automatyczne spawanie jest wykonywane na obrabianym na jednej stacji, operator może jednocześnie ładować i rozładowywać obrabiane elementy na drugiej stacji. Stacje mogą być szybko przełączane za pomocą poziomej osi obrotowej, zwiększając prędkość produkcji i zmniejszając czas przestoju.
3. Inne zautomatyzowane przetwarzanie i pomoc operacyjna
Poza spawaniem, jego wysoka elastyczność sprawia, że nadaje się również do innych pól wymagających wielokątowych operacji:
Automatyczny montaż i testowanie: Używany do precyzyjnego pozycjonowania elementów obrabianych i regulacji kąta w liniach montażowych dużego sprzętu lub automatycznego sprzętu badawczego.
Szlifowanie i cięcie: Używane w połączeniu z robotami do automatycznego szlifowania, polerowania lub cięcia elementów o złożonych kształtach.
Poprawa środowiska pracy ręcznej: W środowiskach pracy ręcznej, pozycjoner może dostosować element do najbardziej wygodnej i bezpiecznej pozycji, zmniejszając intensywność pracy i ryzyko bezpieczeństwa dla pracowników.
Dane techniczne SNT-3S
Porównaj rozwiązania