SNT / SNT-3HJ
Portale i konstrukcje bramowe
SNT-3HJ. portal trzyosiowy
portal trzyosiowy
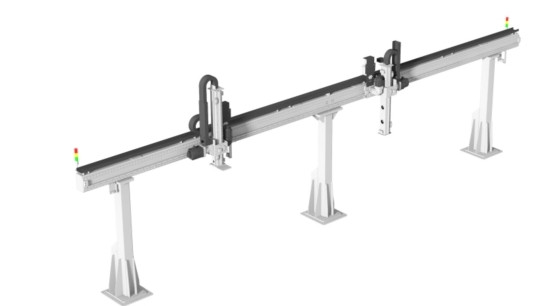
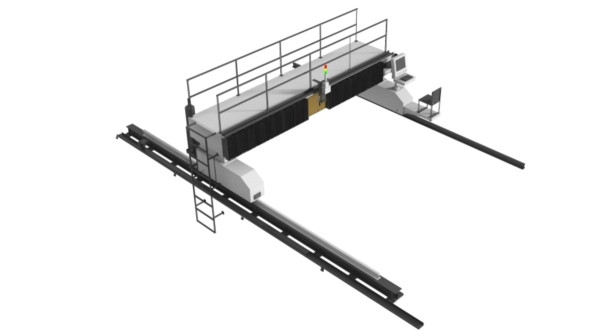
Portal trzyosiowy do rozbudowy przestrzeni roboczej i automatyzacji procesu. Sprawdź warianty producenta i zapytaj o konfigurację do swojej aplikacji.
Zapytaj o konfigurację ↗Dane urządzenia
Parametry i konfiguracja
- Udźwig znamionowy
- 500 / 1000 / 2000 kg
- Długość
- Na zamówienie
- Wysokość
- Na zamówienie
- Przekładnia
- Tak
- Sterowanie
- Sterowanie
| Model | Udźwig (kg) | Długość (mm) | Przekładnia | Moc silnika (kW) | Wysokość |
|---|---|---|---|---|---|
SNT-3HJ-05 | 500 | 2500 × 800 | / | / | Na zamówienie |
SNT-3HJ-10 | 1000 | / | / | ||
SNT-3HJ-20 | 2000 | / | / |
Dane katalogowe producenta. Parametry i zakres wyposażenia dla zamawianej konfiguracji potwierdzamy w ofercie.
Pełny opis producenta
Cechy i funkcje SNT-3HJ
1. Możliwość manipulacji przestrzennej trójwymiarowej: System bramki trójosiowej dodaje możliwość ruchu osi Y- (od przodu do tyłu) do istniejących dwóch osi (takich jak osie X- Z pokazane na obrazku). Pozwala to na swobodne położenie i poruszanie się w przestrzeni trójwymiarowej, umożliwiając bardziej złożone zadania, takie jak przechodzenie różnych obszarów pracy lub przekazywanie elementów pomiędzy wieloma narzędziami maszynowymi.
2. Wysoka precyzja i wysoka stabilność: Podobnie jak inne rodzaje robotów bramowych, system bramki trójosiowej ma bardzo małe błędy powtarzalności (do 0,05 mm lub nawet 0,02 mm), zapewniając wysoką spójność procesu produkcyjnego i jakości produktu.
3. Wysoka sprawność: Każda oś ruchu napędzana jest silnikiem serwomotorowym, umożliwiającym szybki ruch liniowy i szybką reakcję, znacznie poprawiając czas cyklu produkcyjnego.
4. Silna nośność: Korzystając z konstrukcji bramki, zazwyczaj posiada większą wytrzymałość mechaniczną i może wytrzymać większe obciążenia niż roboty przegubowe.
5. Sterowanie i programowanie. Ruch w kartezjańskim układzie współrzędnych upraszcza obsługę i programowanie.
6. Szeroka możliwość zastosowania: Nadaje się do zastosowań wymagających trójwymiarowego pozycjonowania i obsługi, takich jak usuwanie części z wtryskarek, paletyzowanie dużych elementów, montaż i inspekcja.
Budowa SNT-3HJ
1. Rama strukturalna: Jako podstawowa struktura wspierająca wszystkie komponenty, składa się głównie z części konstrukcyjnych, takich jak kolumny i belki. Jej funkcją jest wspieranie różnych osi ruchu i zapewnić niezbędną sztywność, aby wytrzymać obciążenie całego systemu.
2. oś X komponent: odpowiedzialny za ruch poziomy (lewy i prawy) ramienia robota, zazwyczaj zamontowany na belce.
3. Element osi Y-: Odpowiedzialny za ruch ramienia robota w kierunku poziomym od przodu do tyłu. Jest to główna różnica od systemu bramki z osią dwuosiową, umożliwiająca ramię robota pokrycie przestrzeni trójwymiarowej.
4. Składnik osi Z-: Odpowiedzialny za ruch ramienia robota w kierunku pionowym (w górę i w dół), który ma kluczowe znaczenie dla działania wybierania i umieszczania efektora końcowego.
5. Struktura ogólna elementów ruchu: Każdy niezależny element osi ruchu zazwyczaj obejmuje części konstrukcyjne, elementy prowadzące (takie jak prowadnice liniowe), części przenoszące (takie jak śruby kulowe lub stojaki przekładniowe), części do wykrywania czujników oraz mechaniczne przełączniki graniczne.
6. Konstrukcja (Effector końcowy): Zainstalowana na końcu osi Z-, jest zaprojektowana i skonfigurowana zgodnie ze specyficznymi wymaganiami aplikacji (np. uchwyty, pistolety spawalnicze, pistolety natryskowe itp.).
7. System sterowania: Jest to mózg zautomatyzowanego systemu sterowania, w tym sterowniki przemysłowe, serwomotory, sterowniki, różne czujniki i interfejs człowieka-maszyny, odpowiedzialny za precyzyjną kontrolę połączenia i ruchu osi X, Y i Z.
Sterowanie SNT-3HJ
1. Sterowanie jako osią zewnętrzną robota. Ruch pozycjonera jest synchronizowany z układem sterowania robota.
2. Sterowanie przez PLC. Po zakończeniu spawania przez robota pozycjoner obraca detal.
3. Sterowanie przyciskami do prostych operacji ręcznych.
Zastosowania SNT-3HJ
1. Ładowanie i rozładunek obrabiarek: Jest to jeden z najczęstszych scenariuszy aplikacji dla robotów trzpieniowych o trzech osiach, szczególnie na urządzeniach takich jak tokarki CNC, centra obróbcze i pionowe centra obróbkowe, gdzie są one wykorzystywane do automatycznego zbierania i umieszczania obrabianych elementów.
2. Obróbka materiałów: W fabrykach i magazynach są one wykorzystywane do długotrwałego ruchu liniowego i przenoszenia elementów lub produktów w ramach kartezjańskiego systemu współrzędnych.
3. Paletyzacja i depalletyzacja: Automatycznie układanie produktów lub pudełek na palety w określonym wzorze, lub usuwanie produktów z palet, znacznie poprawiając efektywność logistyczną.
4. Montaż: Używany na zautomatyzowanych liniach montażowych do precyzyjnego doboru i umieszczania elementów, takich jak montaż elementów elektronicznych.
5. Opakowania i sortowanie: Używane w przemyśle opakowaniowym do szybkiego zbierania, umieszczania, sortowania i pakowania produktów.
6. Spawanie i malowanie: Wyposażony w odpowiednie efektory końcowe (takie jak broń spawalnicza lub pistolety rozpylające), może wykonywać automatyczne spawanie lub malowanie w przemyśle, takim jak przemysł motoryzacyjny i lotniczy.
7. Inspekcja i pomiar: Wyposażony w kamery, czujniki i inne urządzenia do wykrywania, jest używany do kontroli i pomiaru jakości online.
8. Magazynowanie i odzyskiwanie: Używane w zautomatyzowanych systemach magazynowania do automatycznego przechowywania i pobierania towarów.
Dane techniczne SNT-3HJ
Porównaj rozwiązania