SNT / SNT-2US
Pozycjonery i osie liniowe
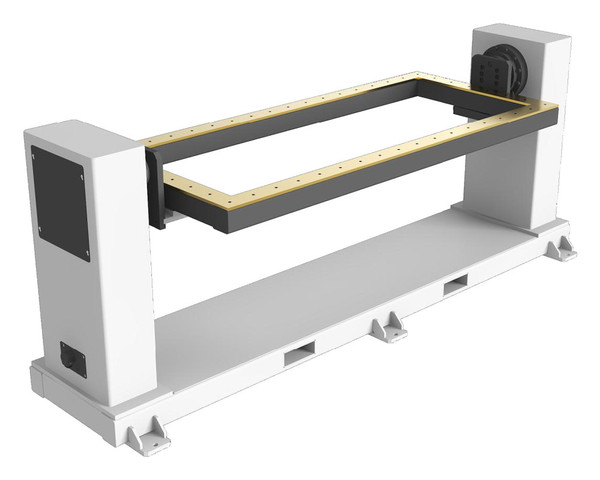
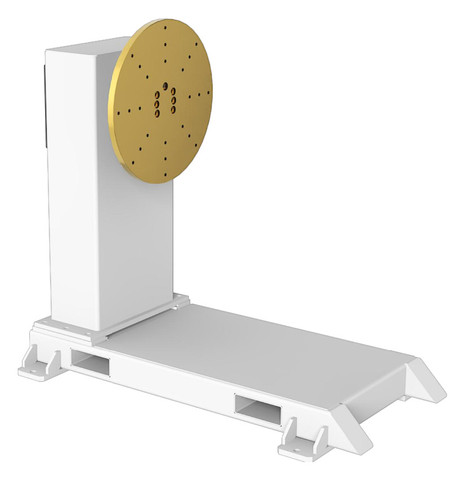
SNT-2US. pozycjoner dwuosiowy typu U
pozycjoner dwuosiowy typu U
Pozycjoner dwuosiowy typu U do ustawiania detalu w procesie produkcyjnym. Dobierz wariant obciążenia, geometrię i sterowanie do swojego stanowiska.
Zapytaj o konfigurację ↗Dane urządzenia
Parametry i konfiguracja
- Udźwig znamionowy
- 300 / 500 kg
- Średnica tarczy
- 500 / 800 mm
- Kąt obrotu
- Pionowo ±90°, Poziomo ±360°
- Przekładnia
- Tak
- Sterowanie
- Zdalne / PLC / oś zewnętrzna robota
| Model | Udźwig (kg) | Średnica tarczy (mm) | Przekładnia | Moc silnika (kW) | Kąt obrotu |
|---|---|---|---|---|---|
SNT-2US-03 | 300 | 500 / 800 | 40E+80E | 2+1,5 | Pionowo ±90° Poziomo ±360° |
SNT-2US-05 | 500 | 110E+80E | 3 × 1,5 |
Warianty z katalogu producenta
| Kod wariantu | Udźwig (kg) | Wymiary i zakres pracy | Przekładnia i mechanika | Opcjonalny model silnika | Moc (kW) | Promień lub wysokość (mm) | Prędkość znamionowa | Powtarzalność | Kąt obrotu | Mimośród (mm) | Odległość środka ciężkości |
|---|---|---|---|---|---|---|---|---|---|---|---|
| SNT-2US-0305 | 300 | średnica i grubość tarczy Φ500 × 23H | CRV-80E-153 (pionowa oś obrotu) CRV-40E-121 (pozioma oś obrotu) | SV-X2MM200A-B2LA (pionowa oś obrotu) SV-X2MM150A-B2LA (pozioma oś obrotu) | 2,0 kW 1,5 kW | 450 mm (promień obrotu) | oś pionowa: 78°/s oś pozioma: 99°/s | 1,0 ′/ przy R = 300 mm ±0,05 mm | oś pionowa ±90° oś pozioma±360° | ≤120 mm | ≤120 mm |
| SNT-2US-0508 | 500 | średnica i grubość tarczy Φ800 × 23H | CRV-110E-111 (pionowa oś obrotu) CRV-80E-153 (pozioma oś obrotu) | SV-X2MG230A-B2LA (pionowa oś obrotu) SV-X2MM150A-B2LA (Horizontal rotation | 3 kW 1,5 kW | 450 mm (promień obrotu) | oś pionowa: 78°/s oś pozioma: 99°/s | 1,0 ′/ przy R = 300 mm ±0,05 mm | oś pionowa ±90° oś pozioma±360° | ≤120 mm | ≤120 mm |
Dane katalogowe producenta. Parametry i zakres wyposażenia dla zamawianej konfiguracji potwierdzamy w ofercie.
Pełny opis producenta
Cechy i funkcje SNT-2US
1. Podwójne obrotowe stopnie swobody: pozycjoner w kształcie U posiada dwie wzajemnie prostopadłe osie obrotowe.
2. Jedna oś obrotowa (oś pionowa): stół roboczy może obracać się poziomo o 360 stopni.
3. Jedna oś przechylająca / przechylająca (oś pozioma): stół roboczy może być przechylony lub przechylony pod dużym kątem (zazwyczaj ±90 stopni lub więcej, niektóre osiągają ±360 stopni).
4. Omnidirectional Spatial Positioning: Łącząc ruch obu osi, każda pozycja na obrabianym (takich jak spawanie szwu) może być obrócona do optymalnej pozycji przetwarzania, takich jak poziome położenie spawania lub pozycji spawania w kształcie łodzi, poprawiając tym samym jakość przetwarzania i wydajność.
5. Konstrukcja wspornika lub platformy: obrabiarka jest zazwyczaj montowana na dysku roboczym lub platformie. Struktura ta zapewnia dobrą dostępność operacyjną, umożliwiając robotom lub operatorom zbliżanie się do obrabianego przedmiotu z różnych kątów.
6. Wysoka precyzja i wysoka stabilność: Zazwyczaj wykorzystuje reduktory precyzyjne (takie jak reduktory RV) i serwonapędy silnikowe, aby zapewnić wysoką stabilność obrotową, precyzyjne pozycjonowanie i powtarzalną dokładność pozycjonowania. Jest to kluczowe dla zastosowań automatyki robotycznej.
7. Doskonała integracja: Można ją łatwo zintegrować z robotycznymi stacjami robotycznymi i wykorzystać jako zewnętrzną oś dla robotów, umożliwiając skoordynowane przemieszczanie się między obrabianym a robotem, zwiększając w ten sposób wydajność całego systemu automatyzacji.
8. Udźwig zależy od wariantu i pozwala obsługiwać detale od małych do średnio dużych. Przy doborze należy uwzględnić dopuszczalne odsunięcie środka ciężkości detalu od osi obrotu.
9. Dobre przewodnictwo: Powierzchnia płyty roboczej zazwyczaj posiada standardowe otwory śrubowe montażowe i jest wyposażony w mechanizmy przewodzące, takie jak mosiądz, zapewniając stabilną i niezawodną transmisję prądu w zastosowaniach spawalniczych.
Budowa SNT-2US
1. Przekładnia zapewnia precyzyjne ustawienie kąta obrotu.
2. łożysko wieńcowe: zapewnia funkcje obrotu i przechylania.
3. Stół roboczy służy do mocowania detalu i umożliwia jego obrót i odchylanie.
4. Dysk: Struktura, która wspiera obrabiany element.
5. Mechanizm przewodniczy: Umożliwia przechodzenie prądu spawania, zapobiegając uszkodzeniu łożysk i kół zębatych.
Sterowanie SNT-2US
1. Sterowanie jako osią zewnętrzną robota. Ruch pozycjonera jest synchronizowany z układem sterowania robota.
2. Sterowanie przez PLC. Po zakończeniu spawania przez robota pozycjoner obraca detal.
3. Sterowanie przyciskami do prostych operacji ręcznych.
Zastosowania SNT-2US
1. Zrobotyzowane stanowisko spawalnicze
Jest to jeden z głównych scenariuszy aplikacji dla U kształtowanych pozycjonerów. Może służyć jako zewnętrzna oś dla robotów spawalniczych, umożliwiając skoordynowane ruchy (synchronizacja) z robotem, aby zapewnić, że palnik spawalniczy jest zawsze w optymalnej pozycji spawania, znacznie poprawiając jakość spawania, spójność i wydajność produkcji.
Produkcja motoryzacyjna: Używana do spawania złożonych elementów konstrukcyjnych, takich jak podwozia samochodowe, ramy, obudowy osi i ramy siedzisk.
Maszyny budowlane: Używane do spawania dużych i ciężkich elementów konstrukcyjnych, takich jak koparki, rama ładowarki i dźwigi.
Zbiorniki ciśnieniowe i rurociągi: spawanie obwodowe i wzdłużne dużych zbiorników, zbiorników olejowych, łączników rur itp.
Wytwarzanie konstrukcji metalowych: Automatyczne spawanie różnych złożonych metalowych elementów konstrukcyjnych, podpórki i ramy.
2. półautomatyczne i ręczne wsparcie operacyjne
Nawet w niew pełni zautomatyzowanych środowiskach produkcyjnych, pozycjonery typu P oferują znaczące korzyści:
Ulepszona ergonomia: Operatorzy mogą używać pozycjonera do dopasowywania przedmiotu obrabianego do najwygodniejszego i wygodniejszego kąta pracy, unikając niewygodnych lub niebezpiecznych postaw, takich jak długotrwałe zginanie lub rozciąganie, zmniejszając tym samym intensywność pracy. Zwiększona wydajność pracy: Pozwala to na ręczne spawanie, szlifowanie, malowanie lub montaż w optymalnej pozycji, poprawiając wydajność pracy i jakość.
3. Inne przetwarzanie i aplikacje
Montaż i testowanie: stosowane w liniach montażowych urządzeń wielkoskalowych lub automatycznych urządzeniach badawczych do precyzyjnego pozycjonowania elementów obrabianych i regulacji kąta.
Cięcie i szlifowanie: używane w połączeniu z plazmą, laserem lub robotami szlifierskimi w celu osiągnięcia wielokątnego przetwarzania elementów w kształcie kompleksu.
Powłoka / Malowanie: Używana do położenia obrabianego przedmiotu pod optymalnym kątem natrysku, zapewniając jednolitą i spójną powłokę.
Inspekcja jakości: W procesie kontroli jakości jest ona wykorzystywana do obracania przedmiotu pod określonym kątem, ułatwiając kompleksową inspekcję za pomocą systemów kontroli wizualnej lub operatorów ludzkich.
Dane techniczne SNT-2US
Porównaj rozwiązania