SNT / SNT-2L
Pozycjonery i osie liniowe
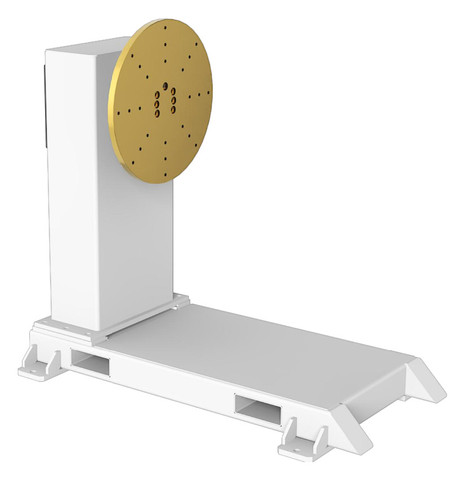
SNT-2L. pozycjoner dwuosiowy typu L
pozycjoner dwuosiowy typu L
Pozycjoner dwuosiowy typu L do ustawiania detalu w procesie produkcyjnym. Dobierz wariant obciążenia, geometrię i sterowanie do swojego stanowiska.
Zapytaj o konfigurację ↗Dane urządzenia
Parametry i konfiguracja
- Udźwig znamionowy
- 300 / 500 / 1000 kg
- Średnica tarczy
- 800 / 1200 mm
- Kąt obrotu
- ±360°
- Przekładnia
- Tak
- Sterowanie
- Zdalne / PLC / oś zewnętrzna robota
| Model | Udźwig (kg) | Średnica tarczy (mm) | Przekładnia | Moc silnika (kW) | Kąt obrotu |
|---|---|---|---|---|---|
SNT-2L-03 | 300 | 800 / 1200 | 40E+80E | 1,5 × 2 | ±360° |
SNT-2L-05 | 500 | 80E+80E | 2+1,5 | ±360° | |
SNT-2L-10 | 1000 | 110E+80E | 3+2 | ±360° | |
SNT-2L-20 | 2000 | 160E+110E | 3 × 2 | ±360° |
Warianty z katalogu producenta
| Kod wariantu | Udźwig (kg) | Wymiary i zakres pracy | Przekładnia i mechanika | Opcjonalny model silnika | Moc (kW) | Prędkość znamionowa | Mimośród (mm) | Odległość środka ciężkości |
|---|---|---|---|---|---|---|---|---|
| SNT-2L-0305 | 300 | średnica i grubość tarczy Φ500 × 23H | CRV-80E-153 (pionowa oś obrotu) CRV-40E-121 (pozioma oś obrotu) | SV-X2MM150A-B2LA | 1,5 kW × 2 | oś pionowa: 78°/s oś pozioma: 99°/s | ≤120 mm | ≤120 mm |
| SNT-2L-0508 | 500 | średnica i grubość tarczy Φ800 × 23H | SHPR-80E-101 (111.25.355) (pionowa oś obrotu) SHPR-80E-153 (pozioma oś obrotu) | SV-X1MM200A-B2LA (pionowa oś obrotu) SV-X1MM150A-B2LA (pozioma oś obrotu) | 2,0 kW 1,5 kW | oś pionowa: 30°/s oś pozioma: 78°/s | ≤250 mm | ≤500 mm |
| SNT-2L-1012 | 1000 | średnica i grubość tarczy Φ1200 × 28H | SHPR-110E-111 (111.25.355) (pionowa oś obrotu) SHPR-80E-101 (111.25.355) (pozioma oś obrotu) | SV-X2MG230A-B2LA (pionowa oś obrotu) SV-X2MM200A-B2LA (pozioma oś obrotu) | 3 kW 2,0 kW | oś pionowa: 20,5°/s oś pozioma: 30°/s | ≤200 mm | ≤400 mm |
| SNT-2L-2012 | 2000 | średnica i grubość tarczy Φ1200 × 38H | SHPR-160E-171 (112.25.500, przełożenie 102/23) (pionowa oś obrotu) SHPR-110E-111 (111.25.355) (pozioma oś obrotu) | SV-X2MG230A-B2LA (pionowa oś obrotu) SV-X2MM200A-B2LA (pozioma oś obrotu) | 3 kW × 2 | oś pionowa: 12°/s oś pozioma: 20,5°/s | ≤150 mm | ≤300 mm |
Dane katalogowe producenta. Parametry i zakres wyposażenia dla zamawianej konfiguracji potwierdzamy w ofercie.
Pełny opis producenta
Cechy i funkcje SNT-2L
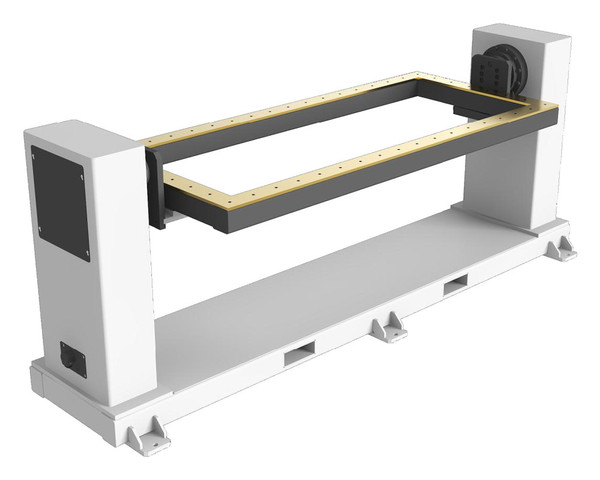
1. Urządzenie robocze w kształcie litery L: Główna konstrukcja urządzenia to ramię w kształcie litery L, ze stołem roboczym zamontowanym na jednym końcu ramienia w kształcie litery L. Konstrukcja ta pozwala na zamontowanie przedmiotu obrabianego w stosunkowo otwartej przestrzeni, ułatwiając pracę i dostęp robota.
Podwójne obrotowe stopnie swobody: jest to jego podstawowa zaleta. Posiada dwie wzajemnie prostopadłe osie obrotowe:
2. Jedna oś przesuwu (rotacja kolumn): ramię w kształcie litery L obraca się poziomo o 360 stopni wokół swojej pionowej podstawy.
3. Jedna oś przechylająca (rotacja końcowa ramienia lędźwiowego): stół roboczy, w którym element jest montowany, obraca się lub przechyla o ±360 stopni wokół osi poziomej ramienia w kształcie litery lędźwiowym.
4. Wysoka sztywność i stabilność: Główna konstrukcja jest zazwyczaj wykonana z spawanego blachy stalowej, w połączeniu z ciężkimi łożyskami ślizgowymi precyzyjnymi i reduktorami precyzyjnymi, zapewniając doskonałą sztywność konstrukcyjną i nośność podczas ruchu i pozycjonowania, zmniejszając wibracje i uderzenia.
5. Napęd serwomotorowy: Zazwyczaj napędzany silnikiem serwo, umożliwiający precyzyjne sterowanie prędkością, pozycjonowanie kątowe i szybkie reagowanie, z dokładnością pozycjonowania w przybliżeniu ±0,1 mm.
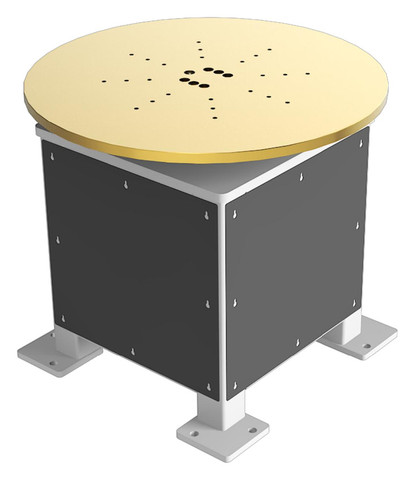
6. Doskonała przewodność: Powierzchnia płyty roboczej zazwyczaj posiada standardowe otwory gwintowane i jest wyposażony w mechanizmy przewodzące, takie jak mosiądz, aby zapewnić stabilną i niezawodną transmisję prądu w zastosowaniach spawalniczych.
Budowa SNT-2L
1. Przekładnia zapewnia precyzyjne ustawienie kąta obrotu.
2. Łożysko obrotowe: Zapewnia funkcje obrotu i przechylania.
3. Stół roboczy: Platforma do mocowania elementów, zdolna do obracania i przechylania.
4. Dysk: Struktura, która wspiera obrabiany element.
5. Mechanizm przewodzący: Umożliwia przechodzenie przez prąd spawalniczy, zapobiegając uszkodzeniom łożysk i kół zębatych.
Sterowanie SNT-2L
1. Sterowanie jako osią zewnętrzną robota. Ruch pozycjonera jest synchronizowany z układem sterowania robota.
2. Sterowanie przez PLC. Po zakończeniu spawania przez robota pozycjoner obraca detal.
3. Sterowanie przyciskami do prostych operacji ręcznych.
Zastosowania SNT-2L
1. Zrobotyzowane stanowisko spawalnicze
Jest to główny scenariusz zastosowania dla osi dwuosiowej typu L pozycjoner. Może być stosowany jako oś zewnętrzna dla robotów spawalniczych, umożliwiając skoordynowane ruchy (synchronizacja) z robotem, znacznie poprawiając poziom automatyzacji i jakość spawania.
Produkcja motoryzacyjna: Spawanie złożonych elementów konstrukcyjnych, takich jak podwozia samochodowe, ramy, osie przednie i tylne, ramy siedzeń i tłumiki.
Maszyny budowlane: Spawanie dużych i ciężkich elementów konstrukcyjnych, takich jak ramiona koparek, ramy ładowarki i dźwigi.
Tranzyt kolejowy: Spawanie elementów konstrukcyjnych, takich jak części wagonów kolejowych i wózków.
Produkcja maszyn ciężkich: Spawanie dużych konstrukcji stalowych, zbiorników ciśnieniowych i maszyn górniczych.
2. Praca półautomatyczna i ręczna
Ulepszona ergonomia: W operacjach ręcznego spawania, szlifowania, malowania lub montażu, operatorzy mogą korzystać z Posiadających do dostosowania przedmiotu do najbardziej wygodnego i wygodnego kąta, zmniejszając zmęczenie i zwiększając bezpieczeństwo.
Zwiększona sprawność działania: Zapewnia, że spawany szew zawsze znajduje się w optymalnej pozycji spawania poziomego lub dolnego, upraszcza proces pracy i poprawia wydajność pracy.
3. Inne przetwarzanie i aplikacje
Montaż i testowanie: Służy do precyzyjnego pozycjonowania elementów obrabianych i regulacji kąta w liniach montażowych urządzeń wielkoskalowych lub automatycznych urządzeniach badawczych.
Cięcie i szlifowanie: używane w połączeniu z plazmą, laserem lub robotami szlifierskimi w celu osiągnięcia wielokątnego przetwarzania elementów w kształcie kompleksu.
Badania naukowe i edukacja: Używane w instytucjach badawczych i szkołach zawodowych do badań i nauczania demonstracji zrobotyzowanych zastosowań i procesów spawania.
Dane techniczne SNT-2L
Porównaj rozwiązania